Streszczenie
W elektronice szybkiej "jedynka" i "zero" nie są tylko pojęciami logicznymi. Są konkretnymi napięciami, prądami, impedancjami, czasami narastania i sposobami zakończenia kabla. Jeśli te szczegóły się nie zgadzają, układ może działać przypadkowo albo wcale.
Logika NIM jest dobrym przykładem. Szybki sygnał logiczny NIM jest sygnałem ujemnym, przesyłanym w torze 50 Ω, a nie zwykłym poziomem TTL. To wymusza poprawną terminację, odpowiednie oscyloskopy, adaptery i ostrożność przy łączeniu starej aparatury NIM z nowoczesnym FPGA albo mikrokontrolerem.1
Rozszerzenie tematu
W powolnej elektronice cyfrowej łatwo ulec złudzeniu, że przewód tylko "przenosi stan". W torach nanosekundowych przewód jest elementem obwodu. Ma impedancję falową, opóźnienie propagacji i odbicia. Dlatego standard NIM narzucał nie tylko poziomy sygnału, ale także praktykę połączeń przez kable koncentryczne.
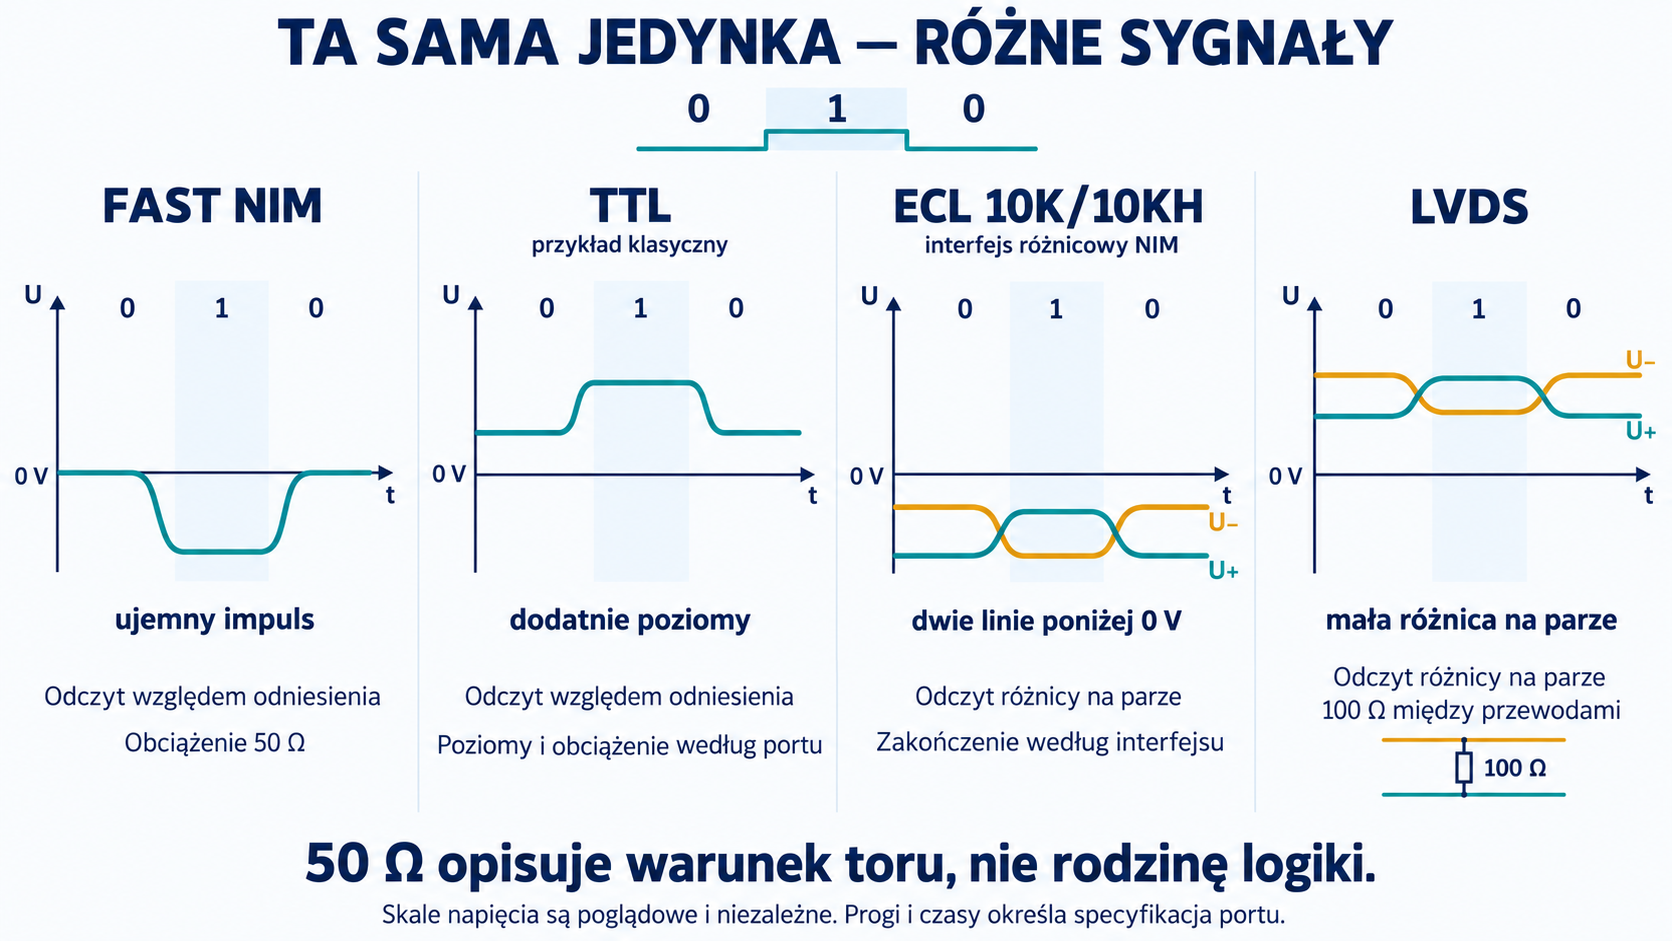
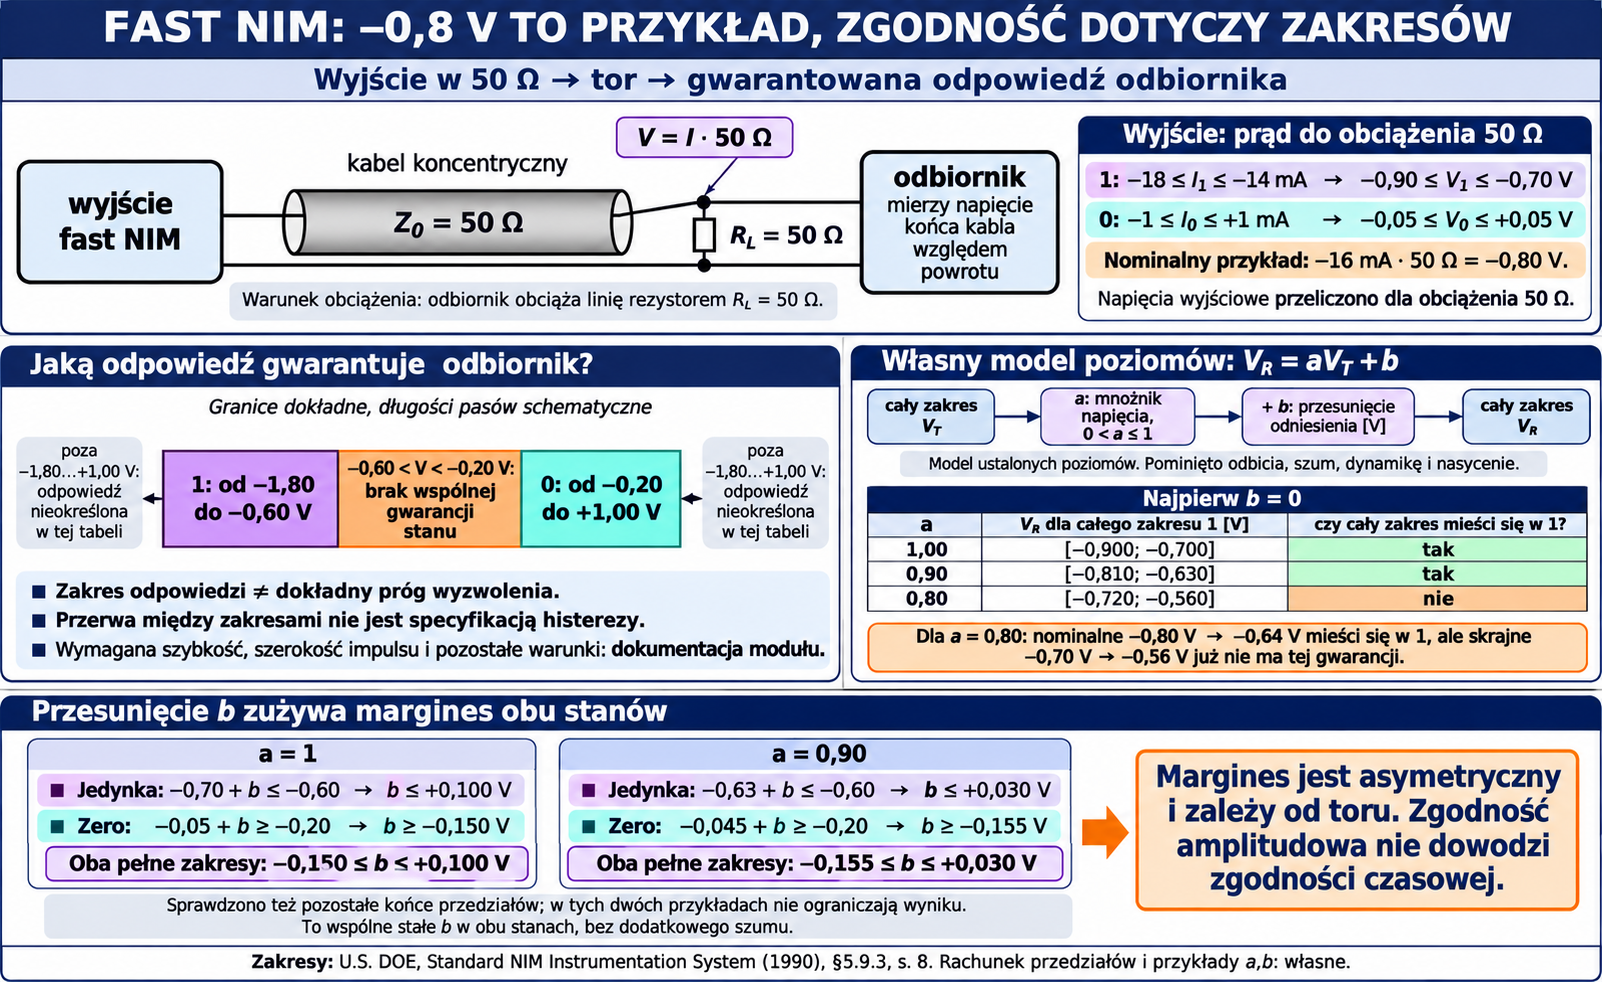
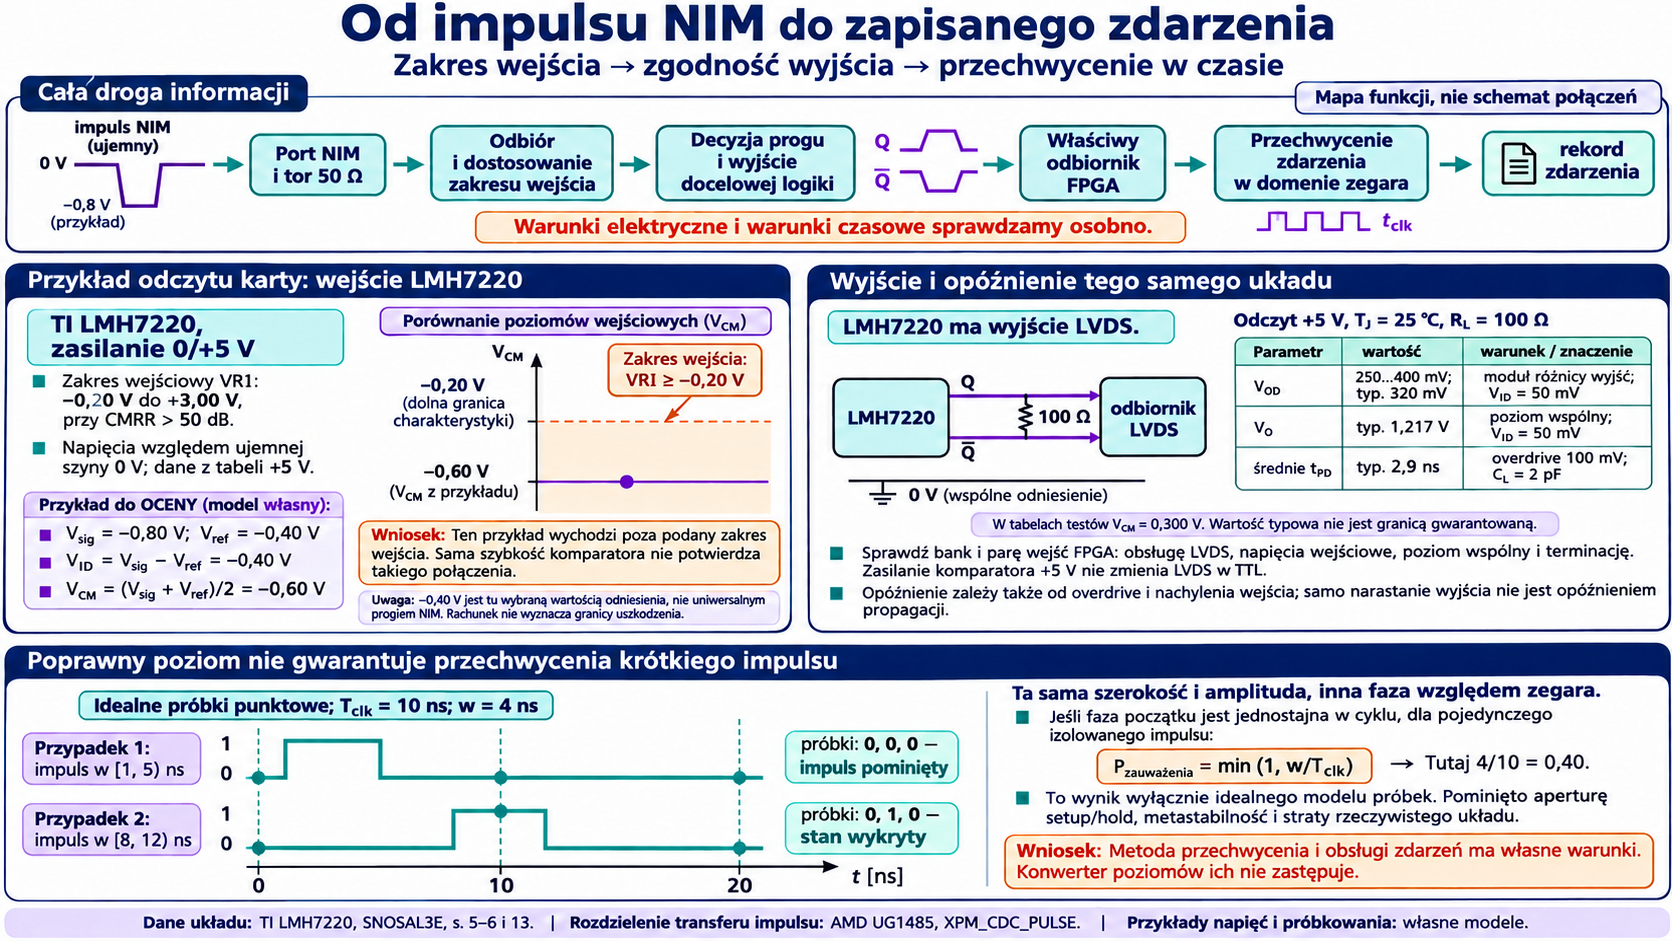
Szybka logika NIM jest prądowa i ujemna. Standard DOE podaje dla logicznej jedynki prąd wyjściowy około -14 do -18 mA w obciążeniu 50 Ω, co odpowiada napięciu rzędu -0,7 do -0,9 V. Logiczne zero jest bliskie zera, z małym zakresem prądów. Odbiornik ma reagować w określonym zakresie napięć ujemnych, a zachowanie poza zakresem nie jest gwarantowane.1
To wyjaśnia, dlaczego wyjścia NIM nie należy traktować jak TTL. TTL używa dodatnich poziomów napięć, a typowe wejście mikrokontrolera lub FPGA oczekuje zakresu 0-3,3 V albo 0-5 V. Podłączenie szybkiego wyjścia NIM bez adaptera może dać błędne zliczenia, przeciążenie wejścia albo uszkodzenie układu. Potrzebny jest konwerter poziomów i poprawna terminacja.
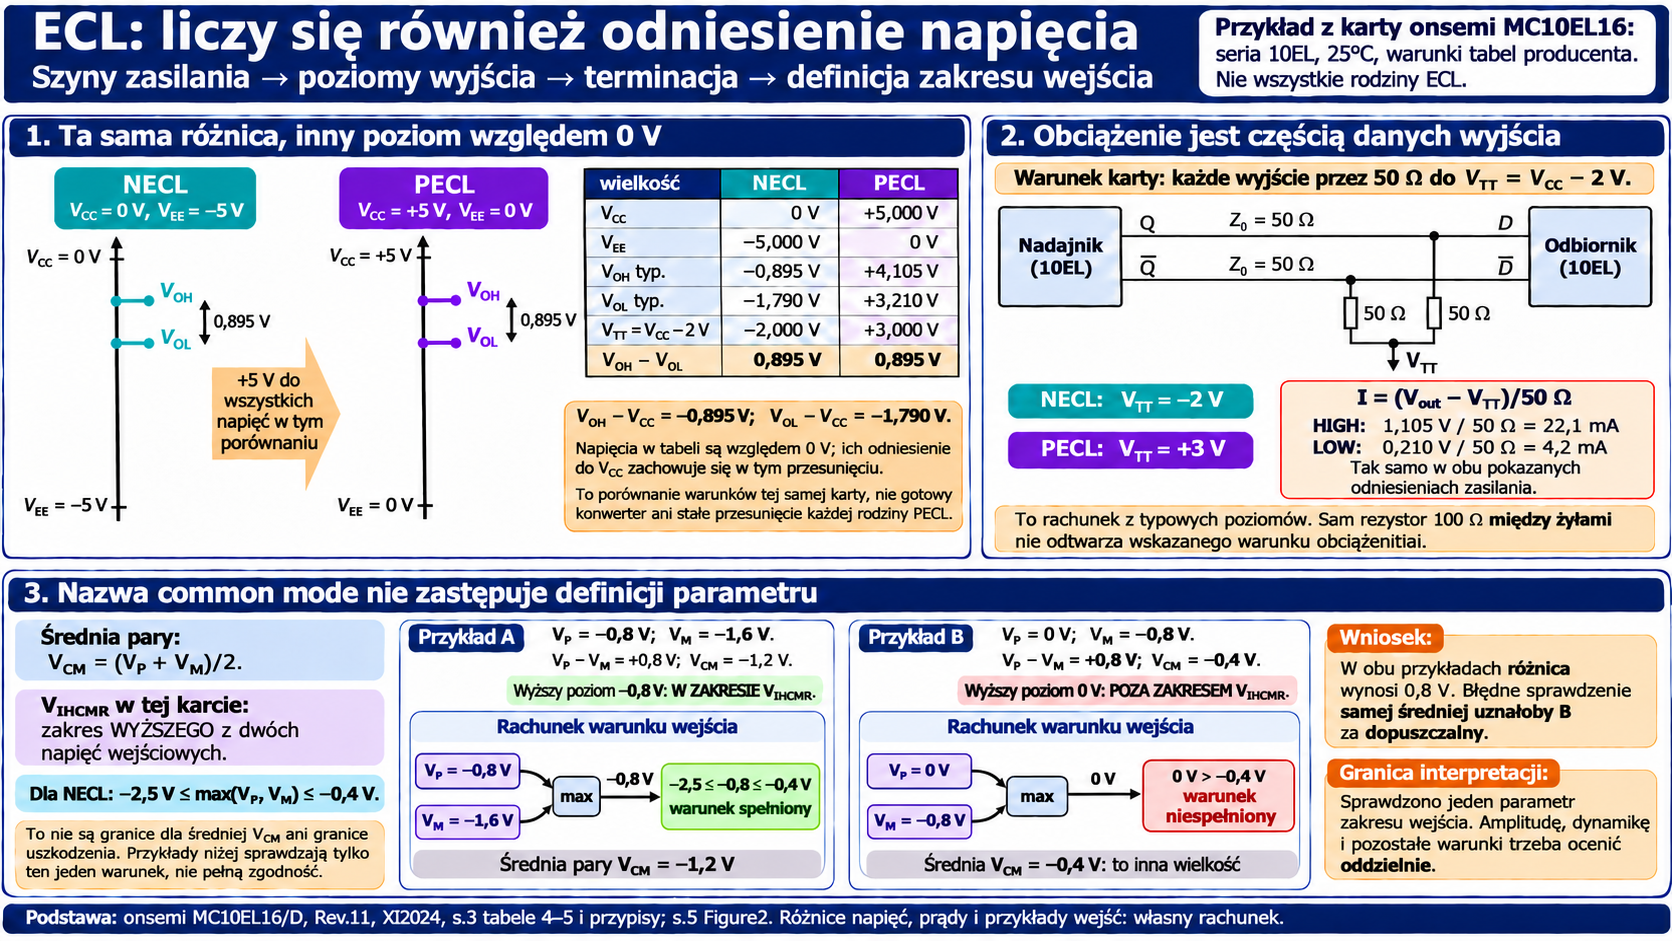
ECL było drugim ważnym językiem szybkiej elektroniki. Standard NIM w dodatku A opisuje front-panel ECL jako połączenia różnicowe zgodne z rodziną 10K/10KH, z nominalnymi poziomami około -0,9 V i -1,7 V.1 ECL było szybkie, ale wymagało dobrego prowadzenia par, terminacji i kontroli masy.
TTL z kolei było wygodne dla wolniejszych magistral i logiki cyfrowej. W CAMAC sygnały Dataway używały poziomów TTL, bo tam ważniejsze było adresowanie modułów i transfer danych niż pojedynczy bardzo szybki impuls z detektora.2 To pokazuje, że jeden eksperyment mógł używać kilku logik naraz: NIM dla triggera, ECL dla bardzo szybkich połączeń, TTL dla magistrali.
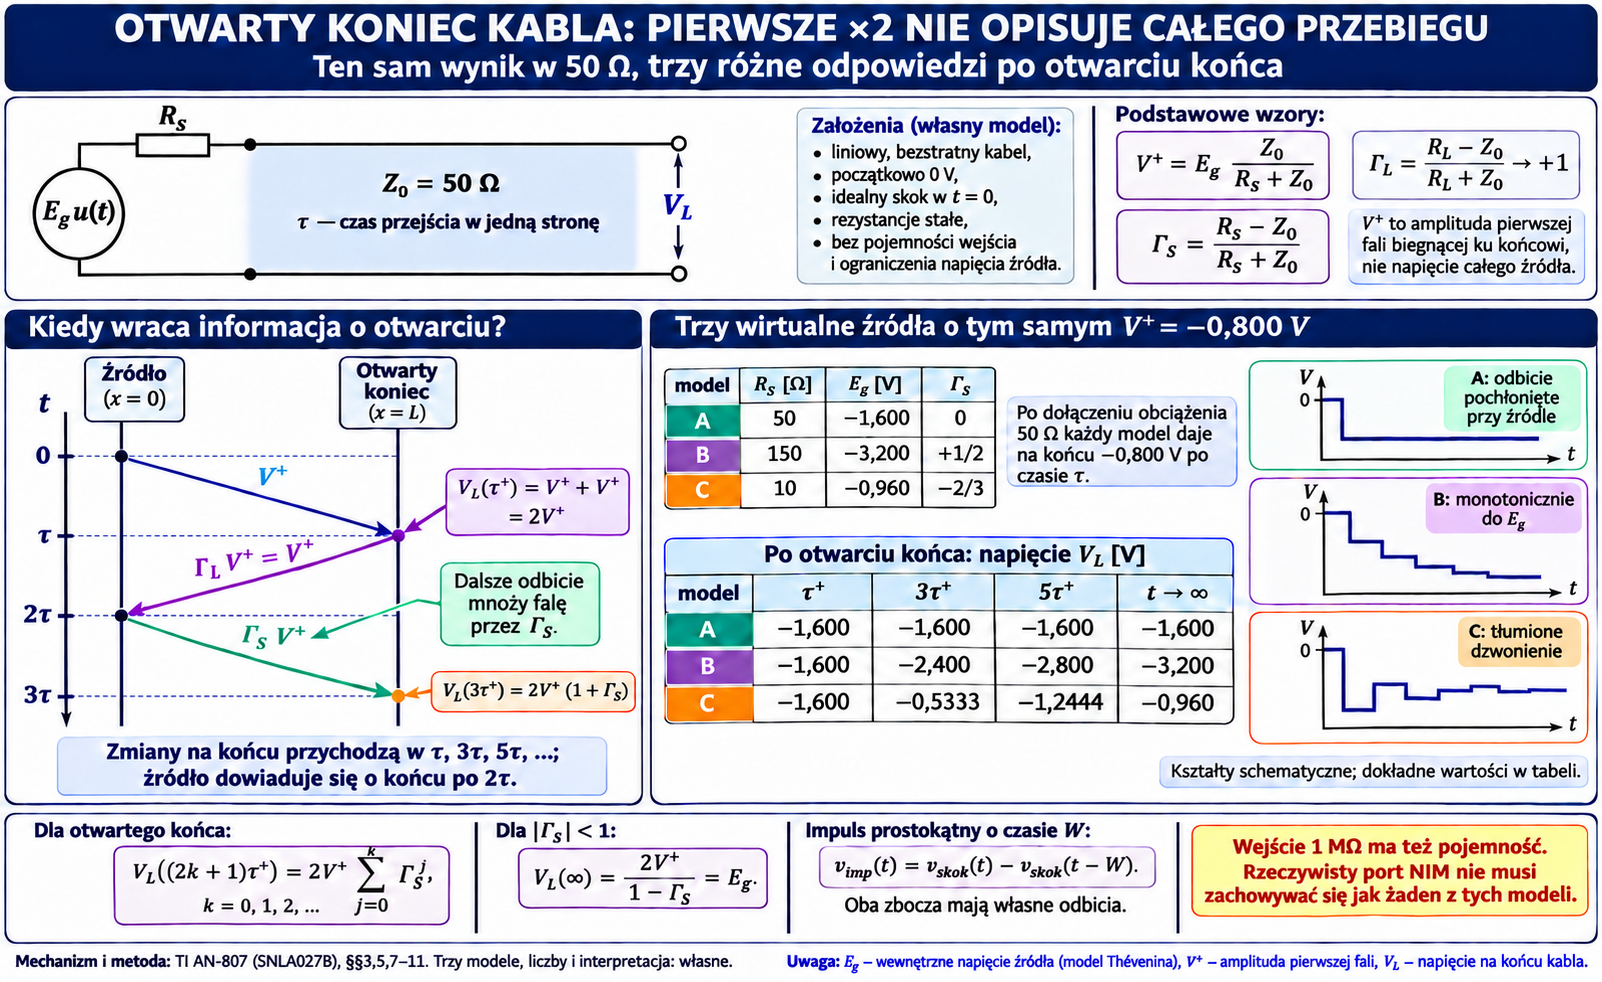
W dydaktyce najważniejsza lekcja brzmi: standard sygnału to część danych. Impuls bez informacji o impedancji, polaryzacji i progu nie jest jednoznaczny. Jeśli na oscyloskopie widzimy -800 mV, musimy wiedzieć, czy to pełna amplituda przy terminacji 50 Ω, odbicie od wejścia 1 MΩ, czy wynik niepoprawnego połączenia.
Fizyczne podstawy standardów logicznych: dlaczego ma to znaczenie
Zanim przejdziemy do konkretnych poziomów logicznych, warto zrozumieć fizyczne powody, dla których standardy impulsów są tak ważne w szybkiej elektronice jądrowej.
W domenie częstotliwości sygnałów nanosekudowych (1-100 ns czas narastania) przewód przestaje być "prostym połączeniem" i staje się linią transmisyjną. Długość fali dla 1 ns impulsu wynosi:
$$\lambda = v_p / f \approx 0.66c / (1 \text{GHz}) \approx 20 \text{ cm}$$
Gdzie $v_p \approx 0.66c$ to prędkość fazowa w kablu koncentrycznym. Oznacza to, że już kabel o długości 20 cm zachowuje się jak linia transmisyjna przy impulsach <1 ns. Dla typowych torów NIM z impulsami 10-100 ns nawet kable 2-5 m wymagają właściwego postępowania.
Odbicia: Jeśli linia transmisyjna o impedancji charakterystycznej $Z_0 = 50\Omega$ jest zakończona impedancją $Z_L \ne Z_0$, powstają odbicia opisane współczynnikiem:
$$\Gamma = \frac{Z_L - Z_0}{Z_L + Z_0}$$
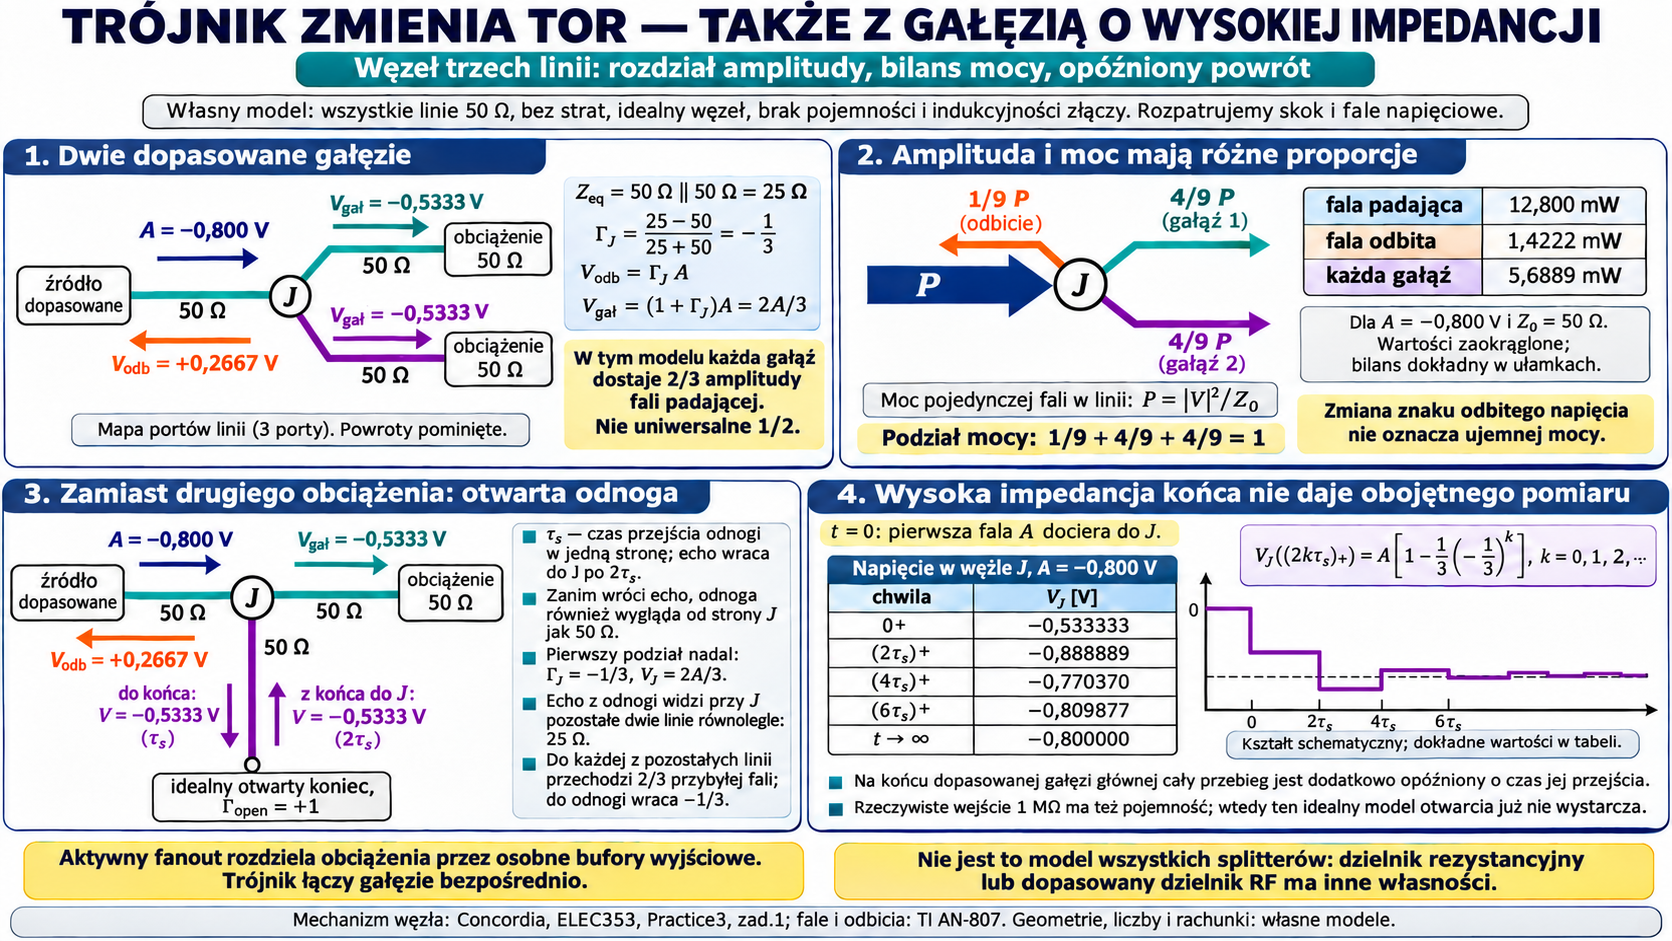
- $Z_L = \infty$ (wejście 1 MΩ oscyloskopu): $\Gamma = +1$ — pełne odbicie dodatnie, podwojenie amplitudy na wejściu
- $Z_L = 0$ (zwarcie): $\Gamma = -1$ — pełne odbicie ujemne
- $Z_L = 50\Omega$ (właściwa terminacja): $\Gamma = 0$ — brak odbicia
Odbicia wracają do źródła jako opóźniony echo, powodując "ringing" sygnału — oscylacje po zboczu impulsu widoczne na oscyloskopie. W spektrometrii jądrowej ringing może być błędnie interpretowany jako second pulse, powodując podwójne zliczenia.
Standard NIM fast logic: szczegóły techniczne
Standard DOE/ER-0004 (1990) definiuje fast NIM logic precyzyjnie:
Wyjście (source):
- Logiczne "1": prąd $I_{out} = -14 \text{ do } -18$ mA w rezystancji $50\Omega$
- Napięcie przy wyjściu "1" i obciążeniu $50\Omega$: $V = I \cdot R = -16 \text{ mA} \times 50\Omega = -800$ mV
- Logiczne "0": prąd $I_{out} = 0 \pm 1$ mA; napięcie $\approx 0$ V
- Impedancja wyjściowa: $50\Omega$ lub mniej
Wejście (receiver) — progi decyzji:
- Logiczne "1" (negative): $V < -300$ mV (minimalny poziom dla bezpiecznej detekcji)
- Logiczne "0": $V > -150$ mV lub bliskie 0
- Hystereza: między progami dla zapobiegania wielokrotnemu przejściu przy wolnym zboczu
Czas narastania (rise time): Specyfika fast NIM nie definiuje precyzyjnie czasu narastania — jest zależny od modułu. Typowe wartości: 1-5 ns dla dyskryminatorów, 3-10 ns dla fanout units, 10-30 ns dla scaler inputs.
Czas impulsu (width): Minimalny szerokość impulsu obsługiwana przez odbiornik: ~15-20 ns. Krótsze impulsy mogą nie być wykryte przez wolniejsze odbiorniki (np. skalery, rejestry).
Szybkie złącze: BNC (Bayonet Neill-Concelman) — standard złącz 50Ω w aparaturze NIM. 75Ω BNC jest fizycznie identyczne ale ma inne parametry — mieszanie 50 i 75Ω BNC w torze powoduje refleksje ($\Gamma = (75-50)/(75+50) = 0.2$, czyli 20% odbicia).
Standard ECL (Emitter Coupled Logic) w kontekście NIM
ECL (Emitter Coupled Logic) jest rodziną układów logicznych zoptymalizowaną pod kątem szybkości. Kluczowe właściwości:
Zasada działania: Zamiast nasycać tranzystor bipolarny (jak w logice TTL), tranzystory ECL pracują w trybie aktywnym (nienasyconym). To eliminuje czas "przenoszenia ładunku akumulowanego" przy przełączaniu. Wynik: czasy propagacji 0.5-2 ns (w porównaniu do 3-30 ns dla TTL).
Poziomy napięcia (ECL 10K/100K):
- Logiczne "1": $V_{high} \approx -0.9$ V (względem ujemnej szyny $V_{EE} = -5.2$ V)
- Logiczne "0": $V_{low} \approx -1.7$ V
- Napięcia absolutne: HIGH = $V_{EE} + 4.3$ V, LOW = $V_{EE} + 3.5$ V
- Swing (różnica): 800 mV (znacznie mniejszy niż TTL swing ~3V lub NIM swing ~800 mV przy 50Ω)
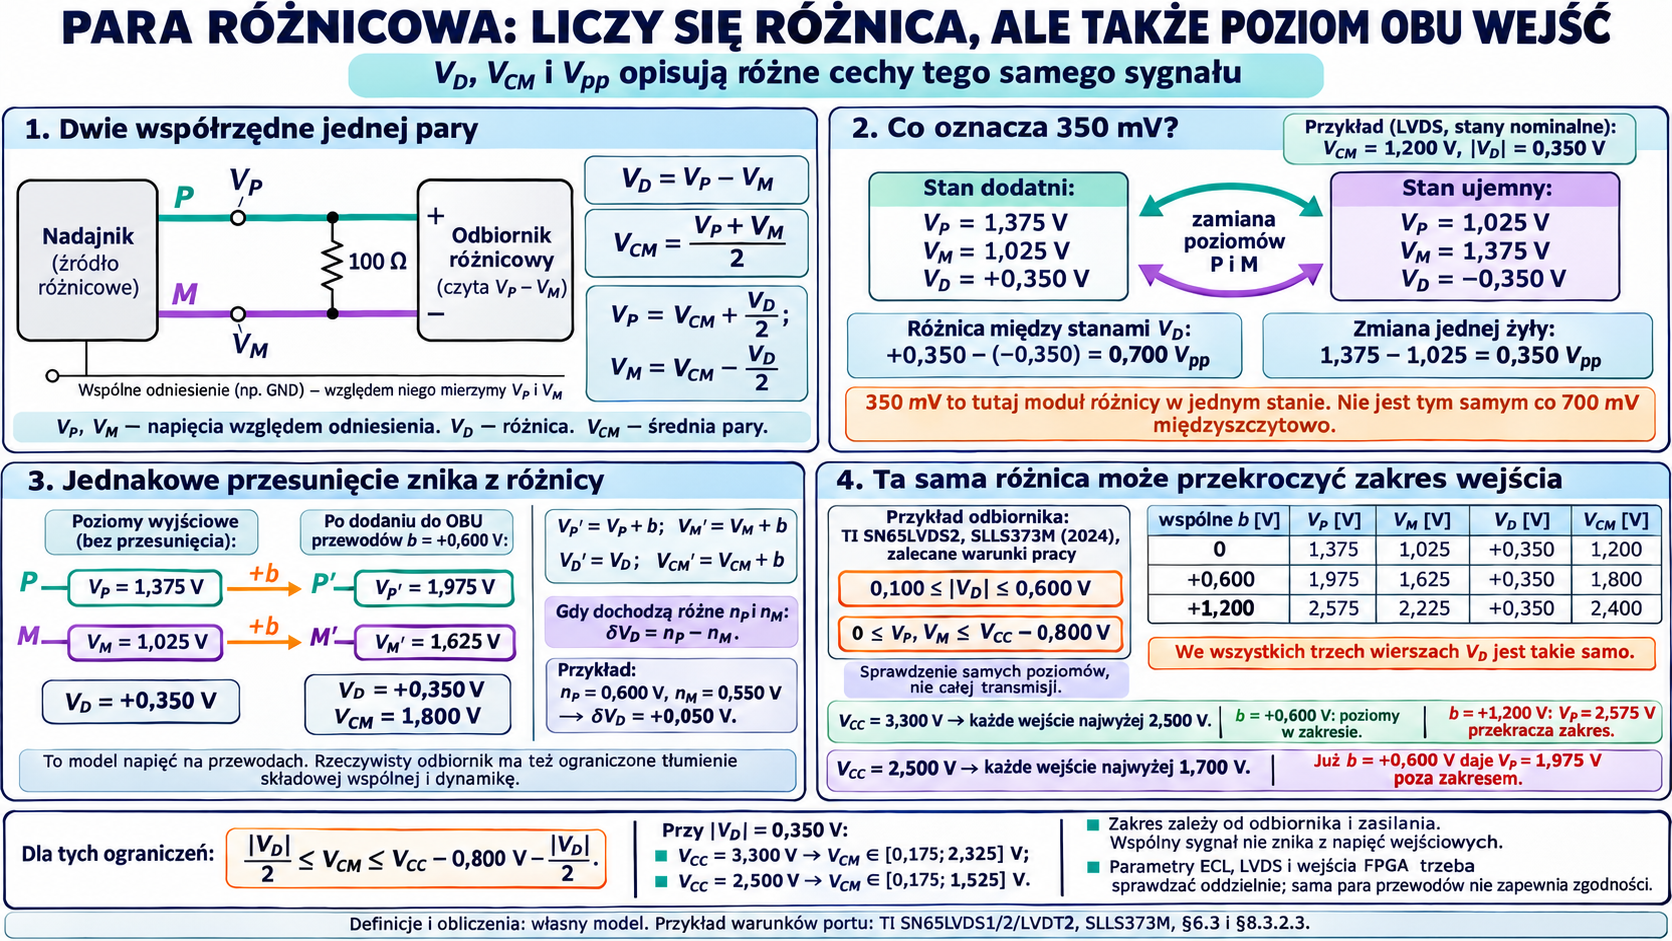
Wyjście różnicowe: ECL typowo ma dwa komplementarne wyjścia (OUT i /OUT). Przewód skręcony (twisted pair) lub kabel różnicowy przenosi oba sygnały — interferencje elektryczne działają jednakowo na oba przewody i są eliminowane przez odbiornik różnicowy (common-mode rejection).
ECL w aparaturze NIM: Standard NIM dopuszcza wyjścia ECL na panelu przednim modułu (jako alternatywę dla fast NIM logic). Są oznaczane jako "ECL" lub "PECL" (Positive ECL — wersja z napięciami przesuniętymi o +4.5V). Moduły ze wyjściami ECL mogły być podłączone do następnego modułu ECL bez konwersji poziomów.
LVDS (Low Voltage Differential Signaling): Nowoczesny odpowiednik ECL. Swing tylko 350 mV (różnica między + i -), prędkości do 1 Gbps. Używany w nowoczesnych FPGA, połączeniach między płytami, μTCA. Konwertery ECL↔LVDS są standardowym elementem interfejsów NIM→FPGA.
Logika TTL: charakterystyki i zastosowania w aparaturze jądrowej
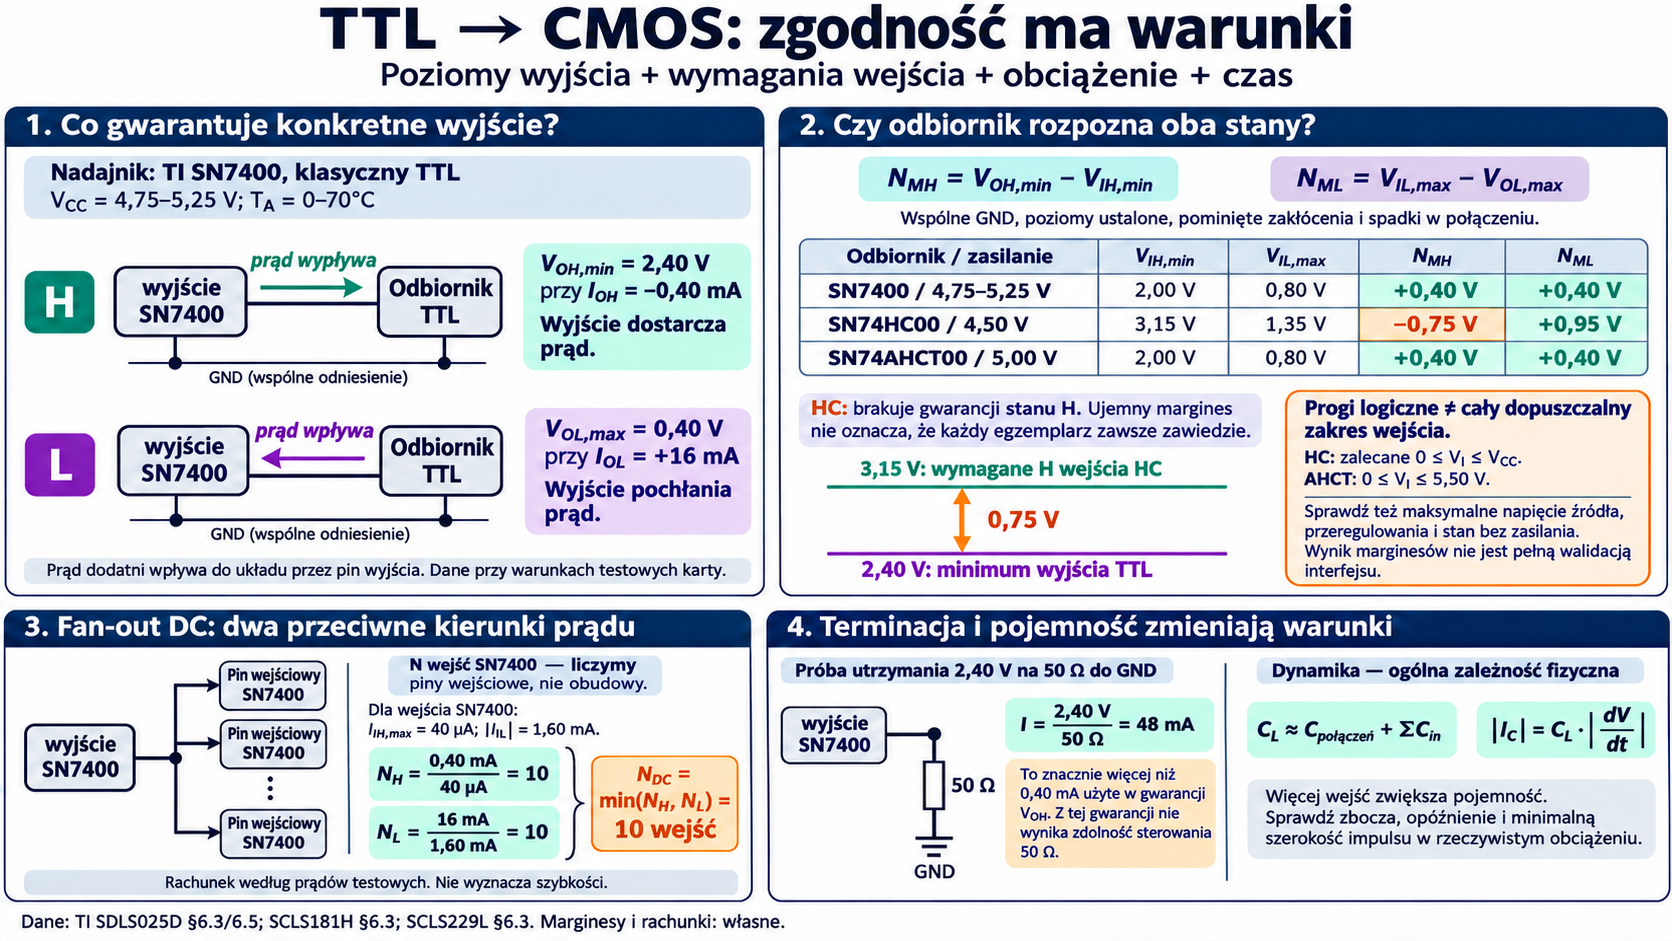
TTL (Transistor-Transistor Logic) dominowała elektronikę cyfrową od lat 60. do 80. Jej poziomy logiczne stały się de-facto standardem "klasycznej" elektroniki cyfrowej:
Poziomy napięcia TTL (5V supply):
- Logiczne "1": $V_{out} = 2.4 \text{ do } 5.0$ V; $V_{in,min} = 2.0$ V
- Logiczne "0": $V_{out} = 0 \text{ do } 0.4$ V; $V_{in,max} = 0.8$ V
- Noise margin: 0.4 V (LOW) i 0.4 V (HIGH) — margines przed błędną interpretacją
LVTTL i LVCMOS (3.3V supply): Nowoczesne FPGA pracują przy 3.3V lub 1.8V, używając LVTTL lub LVCMOS standardów. Różnice:
- Poziomy niższe (HIGH = 2.0V minimum zamiast 2.4V)
- Niekompatybilne z TTL 5V bezpośrednio (niektóre FPGA mają wejścia 5V-tolerant)
TTL w CAMAC: Magistrala Dataway CAMAC używa poziomów TTL (+5V supply, HIGH = 2.4-5V, LOW = 0-0.8V). Prędkości transferu CAMAC są względnie wolne (1-10 MHz), więc 5V TTL jest wystarczające. Wtyczki i złącza: linie 86-pinowe Dataway używają TTL poziomów bez impedancji falowej (magistrala jest równoległa, nie współosiowa).
Problem interfejsu NIM↔TTL: Aby podłączyć wyjście fast NIM (-800 mV, 50Ω) do wejścia FPGA (LVTTL, 1.8-3.3V), potrzebny jest konwerter:
- Terminacja 50Ω na wyjściu NIM (rezystor do masy)
- Komparator lub układ interfejsu (np. LMH7220, MAX9601) z progiem ~-400 mV i wyjściem LVTTL/LVCMOS
- Bufor wyjściowy do FPGA
Alternatywnie: moduły "fan-out/converter" produkowane przez CAEN (N93B, N4N), Mesytec, umożliwiające konwersję poziomów jako samodzielny moduł NIM.
Analiza układów kablowych: różnica między poprawnym a niepoprawnym połączeniem
Poniżej kilka typowych błędów i ich skutki:
Błąd 1: Wyjście NIM podłączone do wejścia 1MΩ oscyloskopu
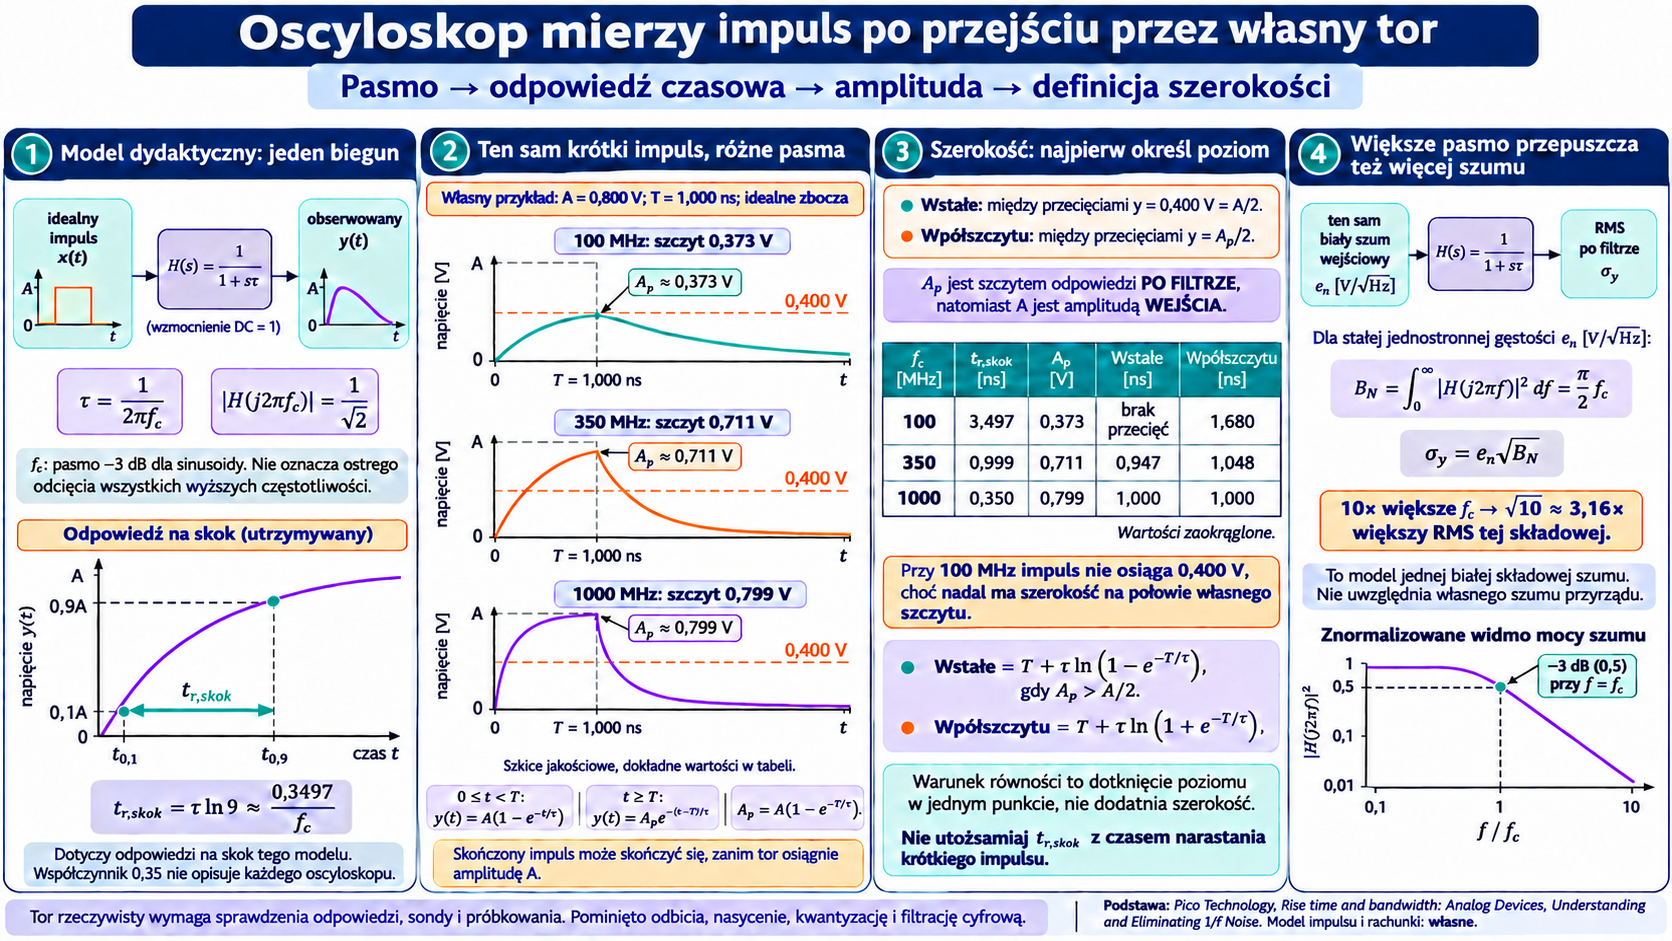
Co się dzieje: wejście oscyloskopu 1MΩ jest bardzo wysoką impedancją dla linii 50Ω. Współczynnik odbicia $\Gamma = (10^6 - 50)/(10^6 + 50) \approx +1$ — prawie całkowite odbicie. Sygnał na wejściu oscyloskopu: podwojona amplituda (bo napięcie na otwartym końcu = 2× napięcie fali padającej). Dla impulsu -800 mV z wyjścia NIM, oscyloskop pokaże -1600 mV (podwojoną amplitudę). Po odbiciach — ringing.
Jak to wygląda: na oscyloskopie zobaczysz impuls o ~podwojonej amplitudzie z "dzwonieniem" po zboczu. Możesz pomyśleć, że moduł jest uszkodzony lub generuje przebieg inny niż powinien.
Jak to naprawić: dodaj terminację 50Ω równolegle do wejścia oscyloskopu (wiele oscyloskopów ma switch "50Ω") lub użyj tee-connector z terminatorem.
Błąd 2: Kabel RG-174 (50Ω) zamiast RG-58 (50Ω)
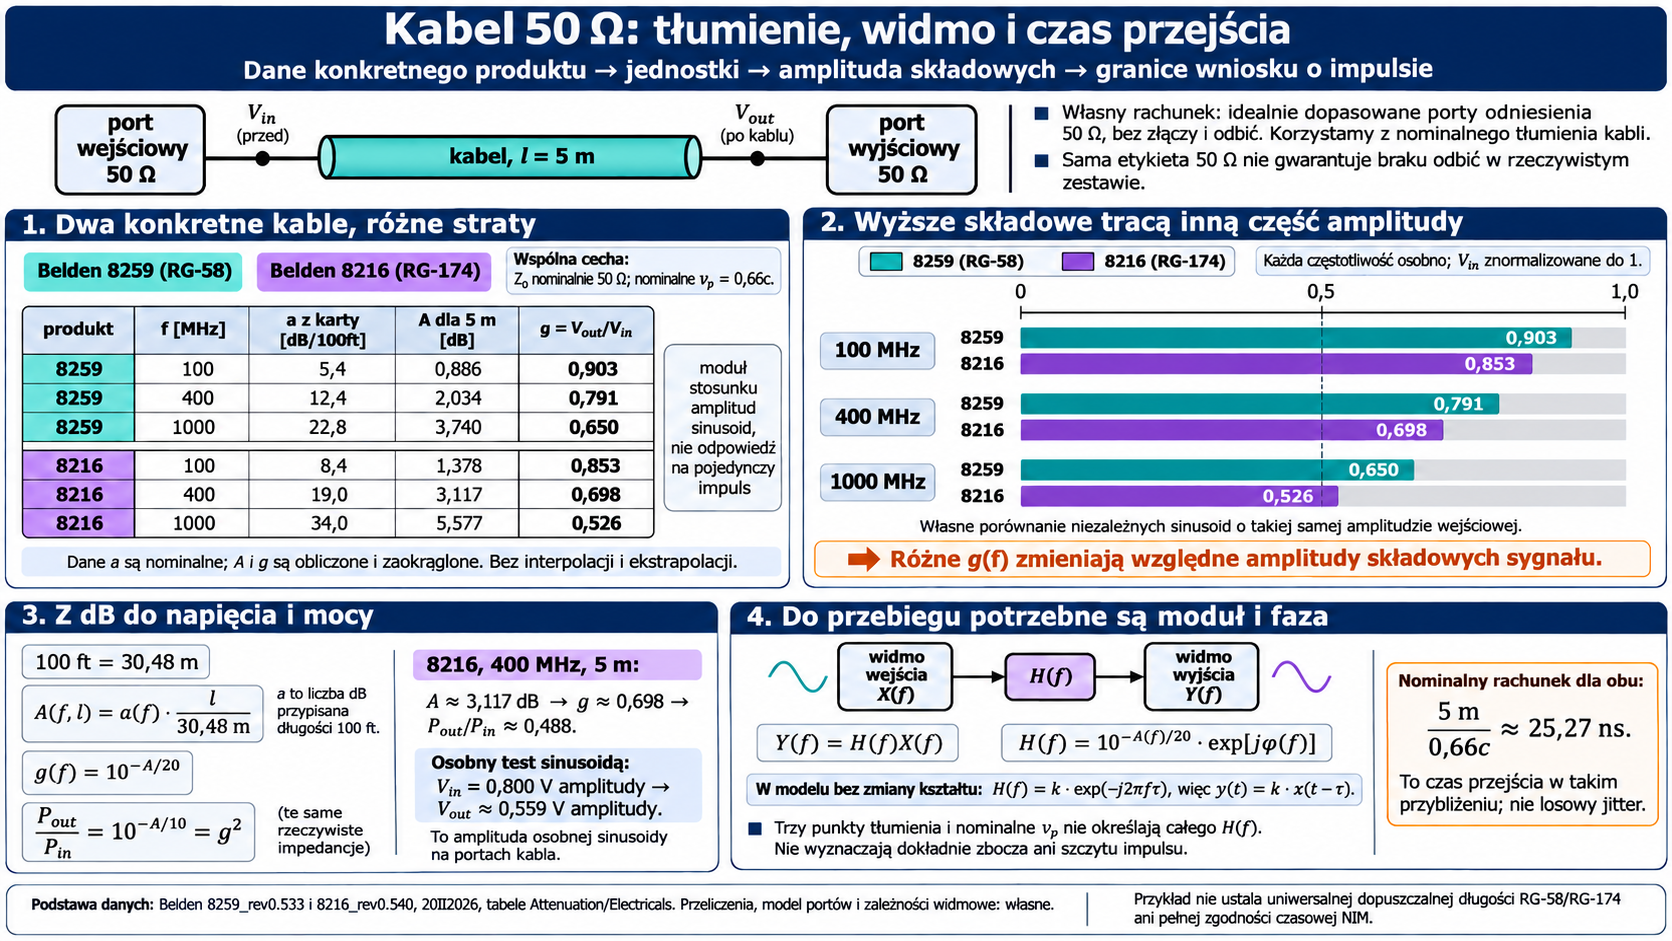
RG-174 ma $Z_0 = 50\Omega$ (poprawna impedancja) ale znacznie wyższe tłumienie: 0.45 dB/m przy 10 MHz, vs 0.1 dB/m dla RG-58. Dla typowych sygnałów NIM (10-100 ns) to nie jest problem przy kablach <5m. Ale dla sygnałów 1-5 ns (CFD output, szybki trigger) tłumienie RG-174 przy częstotliwościach 200-1000 MHz powoduje zniekształcenie czoła impulsu.
Konsekwencja w spektrometrii: jitter na krawędzi — CFD output zniekształcony przez RG-174 może mieć gorszy jitter czasowy niż przez RG-58. Efekt: gorsza rozdzielczość czasowa w pomiarach TOF lub koincydencji.
Błąd 3: Kabel 75Ω zamiast 50Ω
Wizualnie kabel 75Ω wygląda identycznie (złącze BNC jest te samo). Ale $\Gamma = (75-50)/(75+50) = 0.2$ — 20% sygnału jest odbijane na każdym końcu. W torze NIM 20% odbicia to powód do rejestrowania podwójnych zliczeń lub błędnego kształtu piku.
Jak sprawdzić: sprawdź oznaczenia na kablu (75 lub 50 Ω). Alternatywnie: zmierz TDR (Time Domain Reflectometry) — reflektometr wysyła sygnał i mierzy czas i amplitudę odbić. Każda impedancja nieciągłość powoduje echo widoczne na TDR.
Praktyczne aspekty pracy z sygnałami NIM w laboratorium
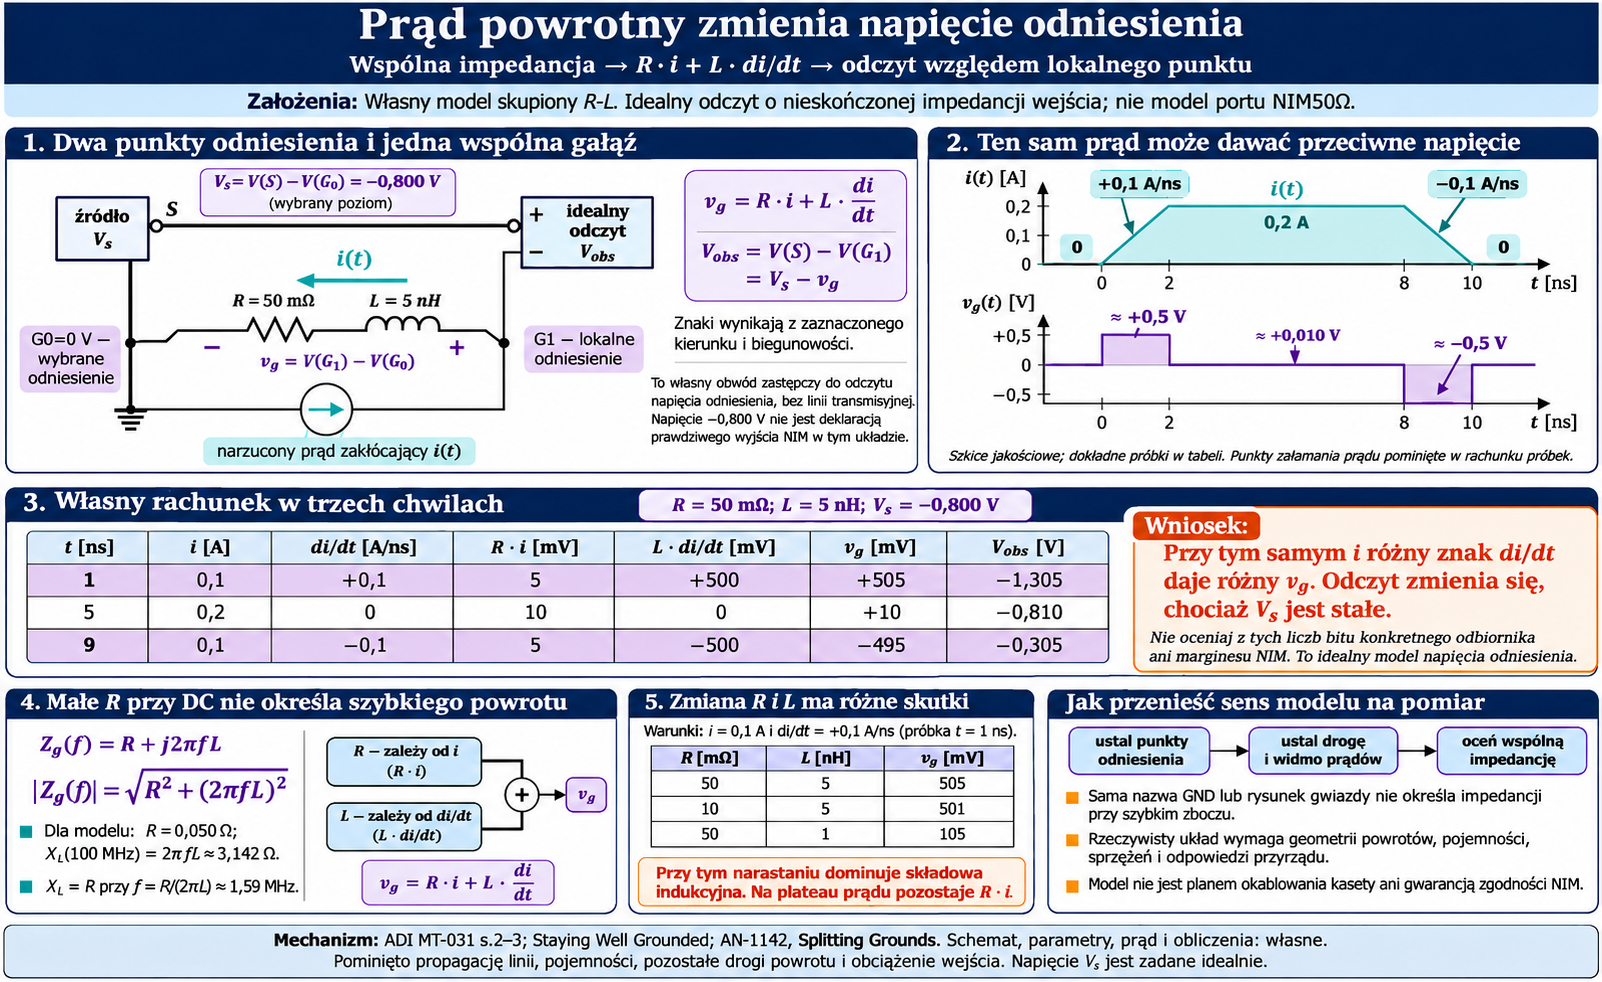
Zasada minimalizacji pętli uziemień:
Szybkie sygnały NIM przesyłane kablem koncentrycznym mają powrót prądu sygnałowego przez ekran kabla. Jeśli moduły w kasecie NIM mają "gwiazdowe" uziemienie (każdy moduł do szyny uziemienia kasety), to prąd powrotny sygnału płynie przez ten sam przewód co prądy zasilania i szumu. Efekt: szum na sygnale impulsowym.
Lepsze rozwiązanie: "single-point ground" — wszystkie sygnały powracają przez ten sam mały obszar. W praktyce: kable łączące moduły są krótkie, kaseta NIM ma dobrze zaprojektowaną szynę uziemień, nie dodaje się dodatkowych połączeń masy między kablami.
Właściwy dobór kabli i złączy:
Kabel koncentryczny 50Ω: RG-58 (ogólne zastosowania, do 5m), RG-174 (cienki, elastyczny, do 1m dla szybkich sygnałów), Heliax LMR-400 (niskie tłumienie, dla długich tras). Złącza BNC 50Ω (nie 75Ω!): N-type, SHV (dla HV), MCX (miniaturowe).
Lutowanie złączy BNC: wyprowadzenie środkowe musi być lutowane z małym obszarem lutu (małe parasite capacity), ekran lutowany do korpusu krótkimi połączeniami. Źle zlutowane złącze BNC to dodatkowe impedancji nieciągłości i źródło EMI.
Fanout (multiplier) i splitter:
Fanout unit pobiera jeden wejściowy impuls NIM i replikuje go na kilka wyjść. Kluczowe: każde wyjście musi mieć niezależną terminację 50Ω — wiele kabli podłączonych równolegle ma impedancję zbiorczą $50/N$ Ω, co powoduje refleksje. Właściwy fanout ma wbudowany bufor dla każdego wyjścia.
Splitter pasywny (prosty T-connector): dzieli sygnał bez aktywnych buforów. Dla dwóch wyjść: impedancja wypadkowa $50/2 = 25Ω$ — niezgodność! Używaj tylko dla wolnych sygnałów lub na oscyloskopie diagnostycznym, nie w torze pomiarowym.
Historyczny kontekst: dlaczego NIM wybrało logikę prądową
Wybór "prądowej" logiki NIM (sygnał jako prąd -16 mA, a nie napięcie) w latach 60. był świadomą decyzją inżynierską:
Odporność na zakłócenia kabla: Prąd nie zmienia się przy przejściu przez rezystancję kabla (o ile kabel jest dostatecznie krótki). Napięcie zmienia się przez spadek napięcia I·R_kabel. Dla kabla RG-58 długości 5m: rezystancja~0.25Ω, przy prądzie -16 mA: spadek napięcia 4 mV — pomijalny wobec 800 mV swing.
Prostota logiki: Detekcja czy prąd jest ~-16 mA czy ~0 mA jest prosta do implementacji w tranzystorach bipolarnych (dominujących w latach 60.). Dodatkowe wyjścia (fanout) można realizować przez równoległe połączenie w pętli prądowej.
Kompatybilność ze starymi technikami: Wiele detektorów i przedwzmacniaczy lat 60. dawało sygnały prądowe. NIM logic była naturalnym rozwinięciem tej tradycji.
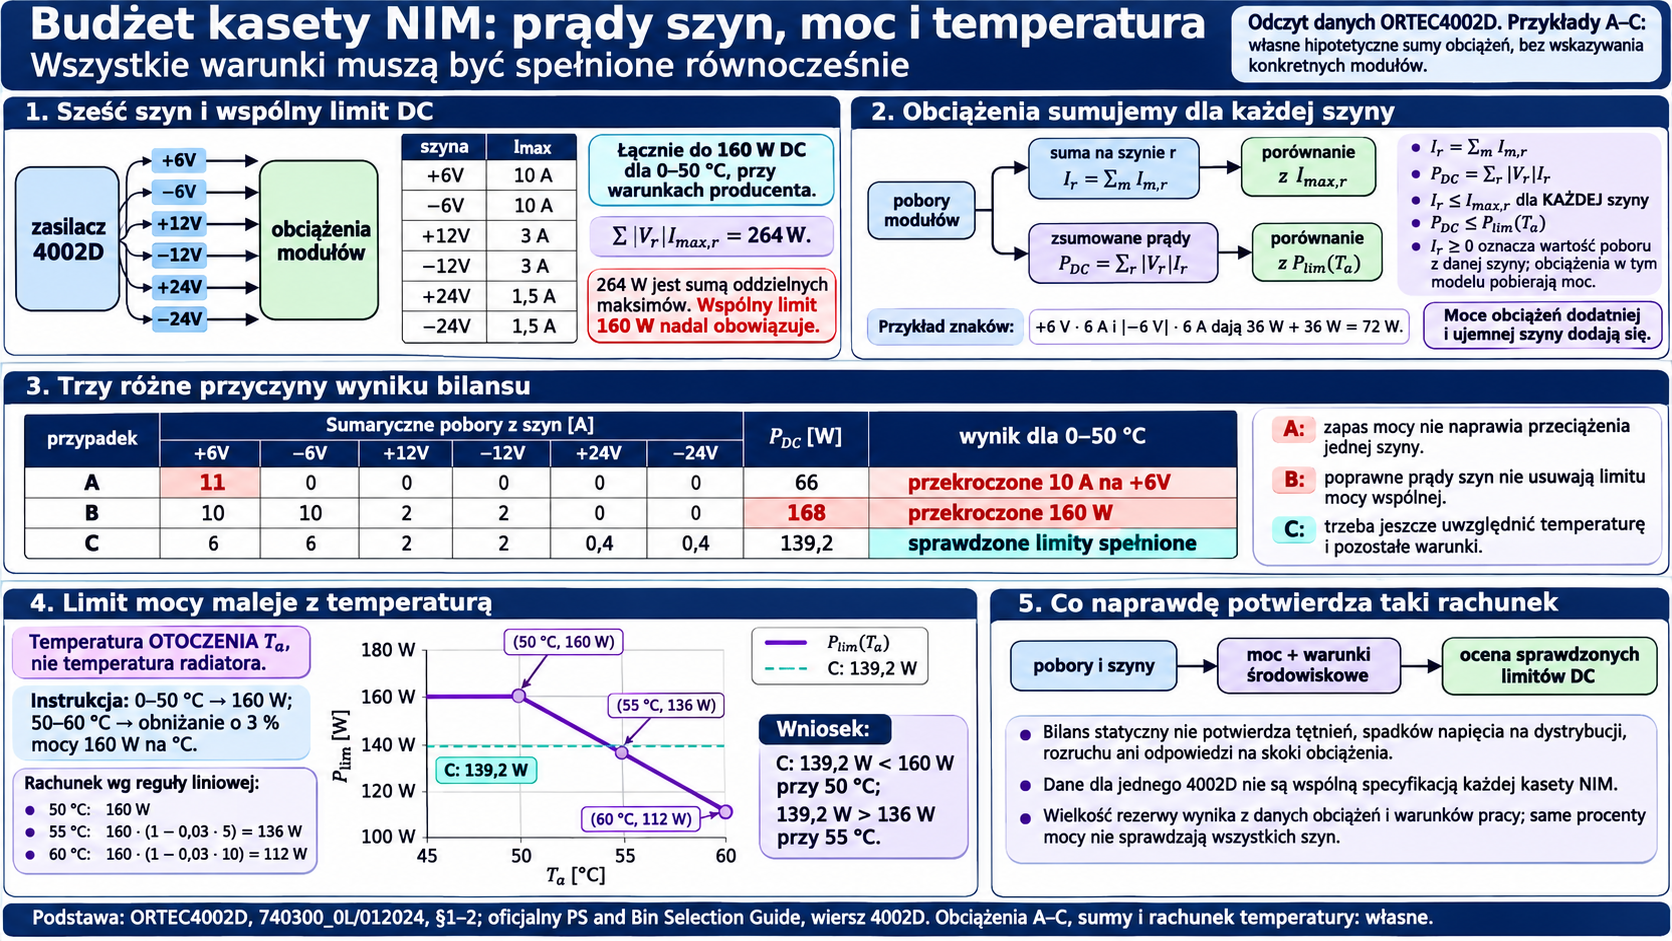
Wadą: wyższy pobór mocy (moduły NIM pobierają sporo prądu z zasilacza kasety — wiele modułów w kasecie musi być zsumowane do specyfikacji mocy zasilacza: standardowo 2-3A na linie ±6V, ±12V, ±24V).
Nowoczesne alternatywy i przyszłość standardów impulsowych
W XXI wieku pojawiły się nowe alternatywy dla klasycznych NIM/ECL/TTL:
LVDS (Low-Voltage Differential Signaling, IEEE 1596.3): Swing 350 mV różnicowy, prędkości do 1.5 Gbps, ultra-niski pobór mocy. Standard w nowoczesnych FPGA (Xilinx, Intel/Altera, Lattice). Coraz częściej używany w frontendach ASIC dla detektorów krzem-pask (silicon strip).
CML (Current Mode Logic): Różnicowe, prąd ~8 mA, swing 800 mV. Podobny do PECL ale z rezystorami pull-down. Używany w szybkich serialach >1 Gbps.
μTCA (MicroTCA) i AMC (Advanced Mezzanine Card): Nowy standard dla kontroli i akwizycji danych akceleratorów (proponowany dla upgradu LHC). Używa LVDS, PCIe i Gigabit Ethernet. Zastępuje CAMAC i VME w nowych instalacjach.
FPGA-based front-end: Sygnały z detektora (po preamplifikatorze) bezpośrednio do ADC na karcie FPGA, bez tradycyjnego wzmacniacza i dyskryminatora. FPGA implementuje filtr trapezoidalny, CFD i DAQ w jednym układzie. Przykłady: Struck SIS3316, CAEN DT5725/V1725, XIA Pixie-16. Ten trend prowadzi do eliminacji klasycznej "logiki NIM" w nowych systemach.
Jednak NIM logic (prądowa, 50Ω, BNC) będzie obecna w laboratoriach przez następne 20-30 lat ze względu na istniejące zasoby sprzętu, prostotę diagnostyki i niezawodność sprawdzonych systemów. Zrozumienie NIM logic jest więc koniecznością dla każdego fizyka jądrowego, który będzie pracował z istniejącą aparaturą.
Oscyloskopowanie i diagnostyka sygnałów impulsowych
Podstawowe narzędzie diagnostyczne toru NIM to oscyloskop. Kilka zasad używania oscyloskopu przy NIM:
Wybór proby vs. kabla: W torach NIM preferuj użycie kabla koncentrycznego 50Ω (podłączonego bezpośrednio przez BNC) zamiast proby pojemnościowej. Proba 10:1 ma dużą pojemność (10-25 pF) która rozciąga czoło impulsu i zniekształca czas narastania. Kabel 50Ω z terminatorem 50Ω na kanale oscyloskopu daje wierny obraz impulsu.
Impedancja wejścia oscyloskopu: Ustaw wejście na 50Ω (nie 1MΩ) dla sygnałów NIM. Większość oscyloskopów digital ma przełącznik. Bez 50Ω terminacji na wejściu: patrz "Błąd 1" powyżej.
Triggering: Przy impulsach NIM < -300 mV, ustaw trigger na zbocze opadające (negative slope) z poziomem np. -400 mV. Przy małej amplitudzie impulsu, trigger może nie reagować — sprawdź ustawienie poziomu.
Pomiar czasu narastania: Standardowo mierzy się czas od 10% do 90% amplitudy (10%-90% rise time). Przy kalibracji toru koincydencji, czas narastania CFD output determinuje jitter: jitter ≈ amplituda szumu / (dV/dt) = amplituda szumu × (rise time / Δamplituda).
Pomiar szerokości impulsu (width): Mierzone na poziomie 50% amplitudy. Minimalna szerokość impulsu NIM akceptowana przez skalery: ~20 ns. Zbyt krótkie impulsy (< 5 ns) mogą nie być zliczane przez wolniejsze moduły.
Te umiejętności oscyloskopowania są podstawą diagnostyki każdego toru NIM i powinny być częścią praktycznego szkolenia każdego studenta fizyki jądrowej pracującego z aparaturą NIM.
Porównanie standardów impulsowych: tabela zbiorcza
Zestawienie wszystkich omawianych standardów dla szybkiego odniesienia:
| Standard | Poziomy logiczne | Impedancja | Polaryzacja | Prędkość | Zastosowanie w aparaturze jądrowej |
|---|---|---|---|---|---|
| Fast NIM logic | "1" = -0.8V, "0" ≈ 0V | 50Ω | ujemna | <1ns rise | Trigger, veto, coincidence gate, fan-out |
| Slow NIM logic | "1" = +12V, "0" = 0V | wysoka | dodatnia | >100ns | Zasilanie logiki, sterowanie, enable/disable |
| ECL 10K | "1" = -0.9V, "0" = -1.7V | 50Ω różnicowy | ujemna różnicowa | 0.5-2ns | Szybka logika koincydencji, interfejsy |
| PECL | "1" = +4.3V, "0" = +3.5V | 50Ω różnicowy | dodatnia różnicowa | 0.5-2ns | PECL wyjścia w aparaturze, interfejsy FPGA |
| TTL (5V) | "1" = 2.4-5V, "0" = 0-0.4V | wysoka (1kΩ-10kΩ) | dodatnia | 3-30ns | CAMAC Dataway, logika sterowania |
| LVTTL (3.3V) | "1" = 2.0-3.3V, "0" = 0-0.4V | wysoka | dodatnia | 1-10ns | Interfejsy FPGA 3.3V, nowoczesne DAQ |
| LVDS | "1"/" | "0" różnica ±350mV | 100Ω różnicowy | różnicowa | <1ns |
| Analog NIM | impulsy woltowe ±5V | wysoka (1kΩ) | zmienna | μs-ns | Sygnały z detektorów, wzmacniaczy |
"Slow NIM logic" to mniej znany standard dla powolnych sygnałów sterujących (enable, gate, MCA control): napięcia +12V to logiczne "1" i 0V to logiczne "0". Używane np. do zdalnego sterowania modułami HV supply.
Systemy szybkiej koincydencji: przykład zastosowania logiki NIM
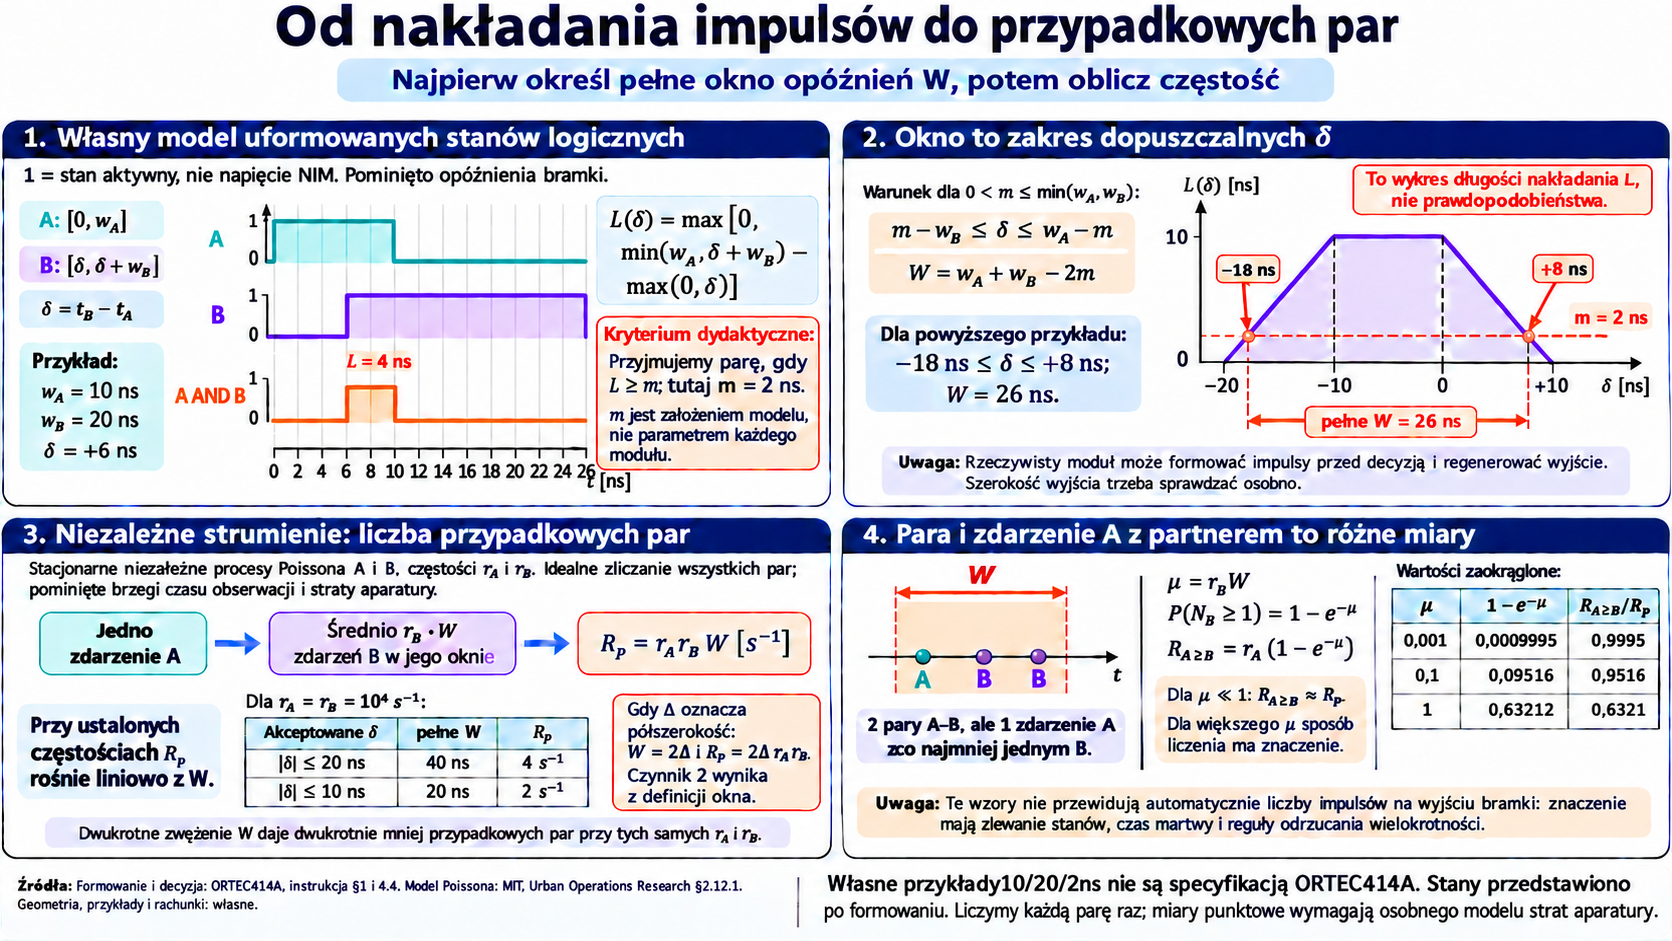
Koincydencja jest jedną z kluczowych technik fizyki jądrowej: rejestracja zdarzeń tylko wtedy, gdy dwa lub więcej detektorów dają sygnał jednocześnie (w oknie czasu $\Delta t$). Realizacja w logice NIM:
Schemat blokowy:
- Detektor A → wzmacniacz → dyskryminator (SLD lub CFD) → impuls NIM "1"
- Detektor B → wzmacniacz → dyskryminator → impuls NIM "1"
- Oba impulsy NIM → moduł koincydencji (Coincidence Unit) → sygnał wyjściowy "koincydencja"
Moduł koincydencji (AND gate): Układ AND dla sygnałów NIM. Wyjście = "1" tylko gdy wszystkie wejścia są "1" jednocześnie. Okno koincydencji: typowo 2-100 ns — czas, przez który oba sygnały muszą się nakładać.
Przypadkowe koincydencje (accidentals): Przy skończonym oknie $\Delta t$ i dwóch niezależnych detektorach o zliczalności $n_1$ i $n_2$, częstość przypadkowych koincydencji:
$$n_{acc} = 2 \cdot \Delta t \cdot n_1 \cdot n_2$$
Dla $\Delta t = 20$ ns, $n_1 = n_2 = 10^4$ s⁻¹: $n_{acc} = 2 \times 20\times10^{-9} \times 10^4 \times 10^4 = 4$ przypadkowe koincydencje/s. Jeśli prawdziwe koincydencje wynoszą 100/s, tło jest 4%, co jest akceptowalne.
Zmniejszenie $\Delta t$ redukuje tło przypadkowych koincydencji quadratycznie, ale wymaga lepszej precyzji czasowej sygnałów NIM (CFD zamiast SLD).
CFD (Constant Fraction Discriminator): dlaczego nie wystarczy prosty próg
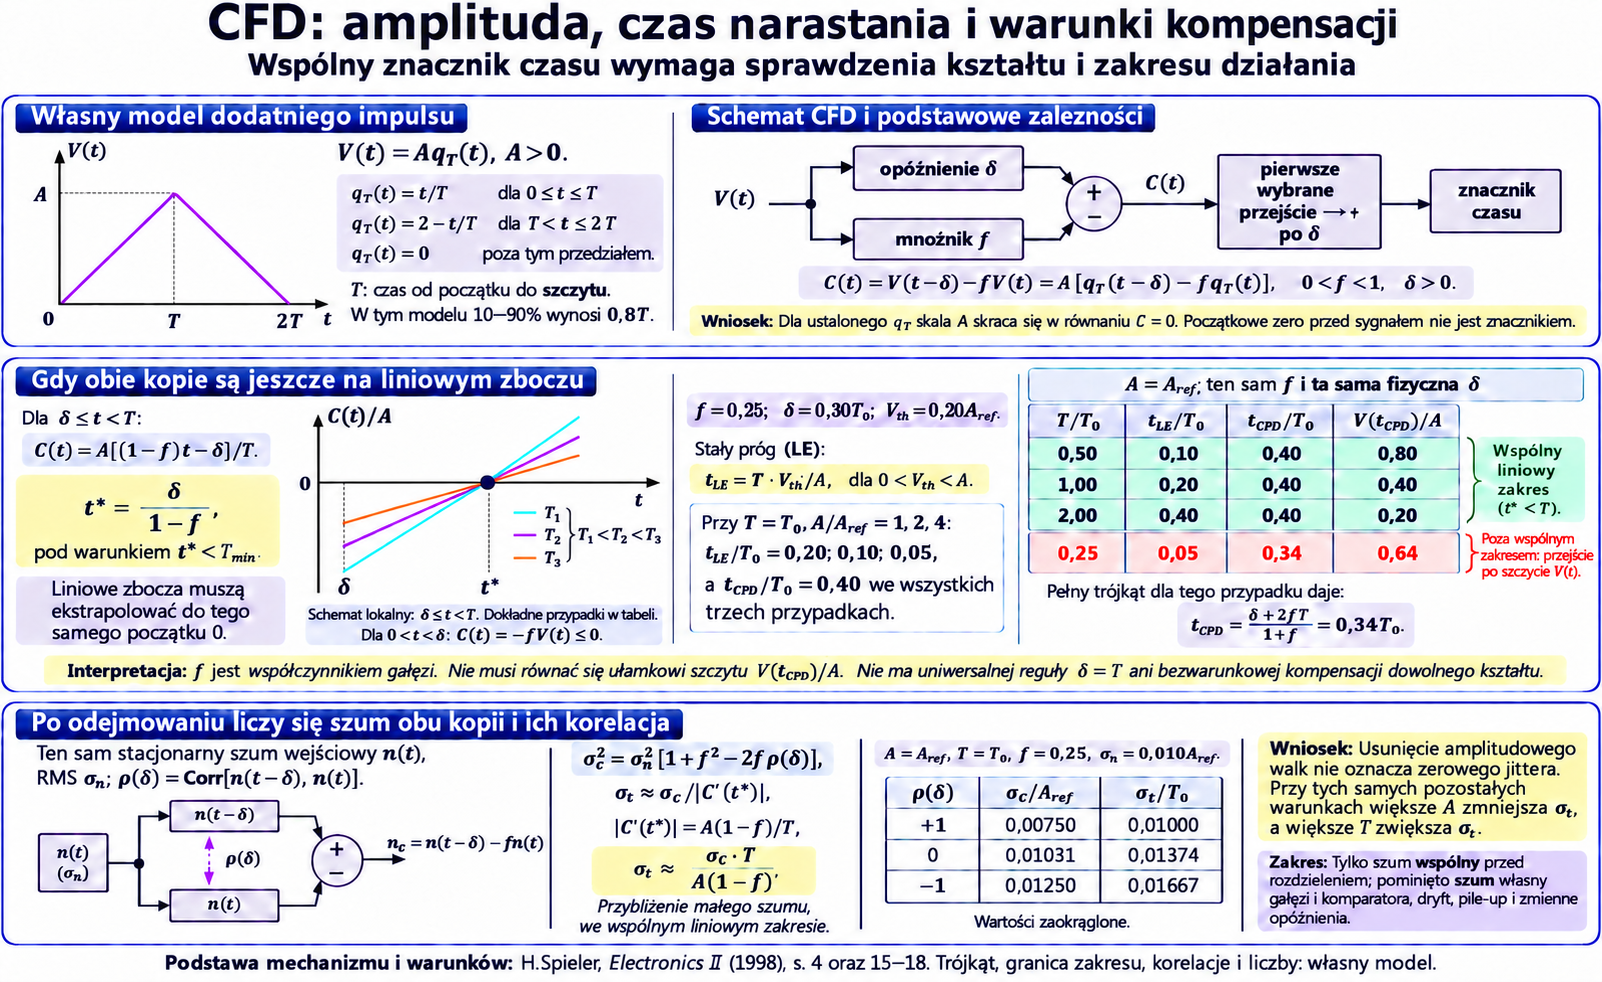
Zwykły dyskryminator progowy (SLD — Single Level Discriminator) wyzwala impuls NIM, gdy sygnał wejściowy przekroczy ustalony próg napięcia $V_{th}$. Problem: czas wyzwolenia zależy od amplitudy sygnału — duże impulsy (duże zdarzenia energetyczne) przekraczają próg wcześniej niż małe.
Efekt: jitter czasowy przy użyciu SLD dla sygnałów o zmiennej amplitudzie. Dla detektora gamma NaI(Tl) przy różnych energiach fototonów — amplituda impulsu proporcjonalna do energii → duży jitter → rozszerzone okno koincydencji → więcej przypadkowych.
CFD (Constant Fraction Discriminator): Wyzwala przy ustalonej frakcji amplitudy sygnału. Realizacja:
- Kopie sygnału: jeden opóźniony o czas $\tau_{delay}$
- Oryginalny sygnał atenuowany przez stały czynnik $f$ (np. $f = 0.3$, czyli 30% amplitudy)
- Sumator: $V_{sum}(t) = -f \cdot V(t) + V(t - \tau_{delay})$
- Zero-crossing: $V_{sum} = 0$ gdy oryginalny sygnał ma amplitudę równą $1/f$ razy amplitudę opóźnionego — czyli na stałej frakcji czoła impulsu
CFD eliminuje zależność czasu wyzwolenia od amplitudy (tzw. "walk") dla sygnałów o stałym kształcie. Jitter CFD: <500 ps dla dobrych detektorów, <100 ps dla najlepszych.
Optymalne $\tau_{delay}$: równa czasowi narastania sygnału wejściowego. Dla NaI(Tl) z $\tau_{rise} \approx 100$ ns: $\tau_{delay} \approx 100$ ns. Dla HPGe z $\tau_{rise} \approx 50-200$ ns: $\tau_{delay} = 50-200$ ns. Zbyt małe opóźnienie → "crossover" za wcześnie → walk resztkowy. Zbyt duże → słabe "zero-crossing" → większy jitter.
Zasilacze kasety NIM i stabilność poziomu logicznego
Moduły NIM czerpiąc zasilanie z kasety przez złącze Amphenol 44-pin. Parametry zasilacza mają bezpośredni wpływ na stabilność poziomów logicznych:
Ripple zasilania: Tętnienie napięcia z zasilacza liniowego/impulsowego przenosi się na logikę NIM przez napięcia zasilania tranzystorów. Specyfikacja standardu NIM: ripple <50 mV peak-to-peak na liniach ±6V, ±12V, ±24V. Przekroczenie: naruszenie poziomów logicznych, błędne wyzwalanie, niestabilność.
Transient response: Gdy moduł momentalnie pobiera duży prąd (np. impuls wyjściowy), napięcie zasilania może chwilowo spaść. Dla kaskady modułów NIM z szybkimi impulsami, skutkiem mogą być krótkotrwałe zakłócenia logiki. Rozwiązanie: kondensatory bypass na każdym module przy złączu zasilania.
Linie ±24V: Mniej często używane niż ±12V, ale ważne dla niektórych modułów HV supply. Obciążenie tych linii przez zbyt wiele modułów = przeciążenie zasilacza → wyłączenie lub zakłócenia.
Prawidłowy dobór kasety NIM: sprawdź maksymalny pobór mocy wszystkich modułów (podany w specyfikacjach) i porównaj z wydajnością zasilacza kasety. Bezpieczny zapas: kasyeta powinna mieć zdolność minimum 150% rzeczywistego poboru.
Protokół testowania logiki NIM w torze pomiarowym
Po zbudowaniu toru NIM (lub po modernizacji) należy przetestować poprawność działania logiki. Systematyczny protokół:
Test 1: Sprawdzenie poziomów wyjść (z oscyloskopem 50Ω):
- Podłącz oscyloskop 50Ω do wyjścia logicznego każdego modułu
- Wygeneruj impuls testowy (przez generator lub dyskryminator z zewnętrznym sygnałem)
- Zmierz amplitudę: powinno być -0.6 do -0.9 V (przy poprawnej terminacji 50Ω)
- Zmierz czas narastania: powinno odpowiadać specyfikacji modułu
- Sprawdź brak ringu po impulse (jeśli ringing: problem z terminacją lub kabel 75Ω)
Test 2: Test koincydencji z generatorem impulsów:
- Podłącz dwa wyjścia generatora impulsów do dwóch wejść modułu koincydencji
- Ustaw oba kanały na tę samą częstotliwość, zero przesunięcia fazy
- Zmierz wyjście koincydencji: powinno dawać impulsy
- Przesuń fazę kanału B o 50 ns: koincydencje powinny zanikać
- Wyznacz szerokość okna koincydencji przez stopniowe przesuwanie
Test 3: Czasy martwe skalera:
- Generator impulsów o precyzyjnej częstotliwości f_gen (np. 10.000 kHz z quartz)
- Podaj na wejście skalera NIM
- Zmierz rate z skalera (po 10 sekundach: N_zliczonych / 10 s = f_zmierzone)
- Porównaj: f_zmierzone ≈ f_gen? Różnica wskazuje na czas martwy lub błąd kalibracji
Test 4: Fanout split consistency:
- Jeden impuls wejściowy → fanout → 4 wyjścia
- Zmierz amplitudę i czas narastania na każdym wyjściu
- Powinny być identyczne (±5% amplitudy, ±1 ns time walk)
Instrukcja ćwiczenia laboratoryjnego: własny układ koincydencji NIM
Opis ćwiczenia dydaktycznego dla studentów fizyki jądrowej:
Cel: Zbudować układ koincydencji 2-detektorowego eksperymentu i wyznaczyć efektywność detekcji koincydencji.
Sprzęt:
- Dwa scyntylatory plastikowe NE-102 z PMT
- Dwa zasilacze HV (dla każdego PMT)
- Dwa wzmacniacze i dyskryminatory NIM (CAEN N979, Ortec 473)
- Moduł koincydencji NIM (CAEN N89 2-fold coincidence)
- Dwa skalery NIM (np. CAEN N145 lub starsze Ortec 449)
- Kaseta NIM z zasilaczem
- Oscyloskop z wejściami 50Ω
- Źródło gamma ⁶⁰Co (mała aktywność, ~100 nCi)
Procedura:
- Ustaw oba PMT w osi naprzeciwległej (źródło ⁶⁰Co między nimi)
- Ustaw napięcia HV: obserwuj plateau krzywej (zliczenia vs HV) dla każdego PMT osobno — wybierz robocze HV w połowie plateau
- Ustaw progi dyskryminatorów: minimum 100 mV powyżej szumu elektronicznego (sprawdź na oscyloskopie)
- Zmierz zliczenia każdego detektora osobno (S1, S2) i koincydencji (C)
- Oblicz efektywność: $\varepsilon_{coinc} = C / (S1 \cdot S2 / f_{accidental})$... właściwie to tylko rate oszacowania
- Zmieniaj okno koincydencji (opóźnienie w jednym kanale przez kabel 5ns/m) i obserwuj jak zmienia się C
- Wyznacz czas przelotu między scyntylatorami: $t_{TOF} = d / v_\beta = d / (0.98c)$ dla wysoce relativistycznych elektronów z ⁶⁰Co (najlepiej do kolejnej wersji ćwiczenia z μon cosmics)
Raport studenta:
- Diagram toru z wartościami HV, progów, szerokości impulsów
- Tabela zliczenia vs. opóźnienie (krzywa koincydencji)
- Obliczone: okno koincydencji (FWHM krzywej), jitter, przypadkowe koincydencje
- Wnioski: czy układ działa poprawnie? Jakie błędy napotkałeś?
To ćwiczenie zawiera wszystkie kluczowe elementy: logikę NIM, terminację 50Ω, CFD lub SLD, koincydencję, przypadkowe koincydencje i pomiar czasu. Po jego wykonaniu student rozumie standardy impulsowe nie abstrakcyjnie, lecz konkretnie — bo sam widział impuls NIM na oscyloskopie, sam wyznaczył próg i własnoręcznie podłączył kable z terminatorami.
Szybkie sygnały logiczne NIM i systemy FPGA: mosty i interfejsy
Rosnące znaczenie FPGA w aparaturze jądrowej tworzy potrzebę efektywnych interfejsów NIM↔FPGA. Kilka rozwiązań:
Układ dedykowany: NIM-to-LVDS converter IC:
Układy scalone jak ADUM3300 (Analog Devices), MAX9691 lub SN75LVDS221 mogą realizować konwersję NIM (ujemny, -0.8V, 50Ω) na LVDS (różnicowy, ±175mV, 100Ω) jednoukładowo. Wymaga zewnętrznej terminacji 50Ω na wejściu NIM. Opóźnienie: 2-5 ns.
Gotowe moduły CAEN/Mesytec:
CAEN N89 Dual Fan-out zawiera wyjścia NIM i TTL. CAEN A3818 (PCIe optyczny interfejs do VME/CAMAC) umożliwia podłączenie starszych systemów do nowoczesnych komputerów. Mesytec NIM/ECL converter: gotowy adapter w rozmiarze modułu NIM.
Własny interfejs na FPGA Development Board:
Dla zaawansowanych użytkowników: zaprojektuj "NIM frontend board" jako dodatkową płytkę z terminatorem 50Ω i komparatorem (np. LMH7220 o propagation delay <1 ns). Wyjście LVTTL lub LVDS idzie bezpośrednio do pinu FPGA. Projekt PCB: kontroluj długości ścieżek różnicowych (<1 mm różnicy), używaj ground planes, 50Ω routing dla ścieżek szybkich.
Latency i determinizm: USB-based systemy mają latency variability (jitter) kilku mikrosekund — nieakceptowalne dla twardych systemów koincydencji. Dla precyzyjnej synchronizacji między FPGA a NIM timing system, używaj PPS (Pulse Per Second) sygnału z GPS receiver lub White Rabbit (IEEE 1588 PTP z precyzją <1 ns) jako wspólny wzorzec czasu.
Nowoczesne systemy eksperymentalne (LHCb Run 3, Belle II, ATLAS ITk) całkowicie rezygnują z klasycznej NIM logiki dla timing i zastępują ją synchronizowanymi FPGA z White Rabbit. Dla klasycznych laboratoriów akademickich ta rewolucja jest jednak odległa — NIM będzie standardem przez kolejne dekady.
Złącza i kable w torach NIM: praktyczny przewodnik
Fizyczna część systemu NIM — kable, złącza, terminator — jest często niedoceniana w podręcznikach, ale ma krytyczne znaczenie dla poprawności pomiarów.
BNC (Bayonet Neill-Concelman): Standard złącz dla sygnałów NIM. Fizycznie: cylindryczne złącze z zamkiem bagnetowym, szybkie i łatwe podłączanie/odłączanie. Klucz: na każdym kablu BNC sprawdź impedancję (50Ω vs 75Ω) — są identyczne wizualnie. 50Ω BNC: dielektryk PE lub PTFE. 75Ω BNC: cieńszy środkowy przewodnik. Niezgodność impedancji kabla ze złączem: dodatkowe refleksje.
SHV (Safe High Voltage): Złącze BNC-podobne z dłuższym pinem izolowanym dla kabli HV. Niekompatybilne fizycznie z BNC — wymaga dedykowanych kabli HV. Zabrania użycia w obwodach sygnałowych low-voltage (ryzyko uszkodzenia sprzętu przy przypadkowym podłączeniu).
LEMO 00, LEMO 1S: Miniaturowe złącza koaxialne używane przez niektóre moduły NIM (szczególnie europejskie). LEMO jest bardziej niezawodne mechanicznie niż BNC (push-pull lock), ale mniej powszechne.
Tee-adaptery i splitterie: BNC T-adapter pozwala na równoległe podłączenie dwóch kablkabli do jednego wyjścia. Uwaga: bez terminatorów na końcach obu gałęzi, impedancja wypadkowa jest 25Ω (dwa kable 50Ω równolegle). Używaj T-adaptera tylko z terminatorem 50Ω na jednym ramieniu (dla diagnostyki) lub z aktywnym fanout module dla toru pomiarowego.
Przedłużacze (barrel connectors): BNC male-male lub female-female. Mają własną impedancję i pojemność pasożytniczą (~0.5-1 pF). Dla sygnałów <100 ns to jest zauważalne. Minimalizuj użycie przedłużaczy w torach szybkich.
Kabel 50Ω RG-58C/U: Najpowszechniejszy kabel NIM. Atenuacja: 0.18 dB/m przy 100 MHz, 0.55 dB/m przy 1 GHz. Dla impulsów 10 ns (pasmo ~100 MHz) kabel 5 m: tłumienie 0.9 dB, co odpowiada zmniejszeniu amplitudy do 90%. Akceptowalne dla standardowej spektrometrii.
Kabel RG-174: Cienki (2.8 mm średnicy), bardzo elastyczny. Wyższe tłumienie: 0.65 dB/m przy 100 MHz. Używaj do krótkich połączeń (<50 cm) w ciasnych przestrzeniach lub w mobilnych zestawach. Nie używaj do długich połączeń (>1m) dla sygnałów szybkich.
Kabel RG-213: Gruby (10.3 mm) kabel 50Ω, niskie tłumienie (0.07 dB/m przy 100 MHz). Używany dla długich tras (5-20 m) w systemach z kilkoma detektorami. Nieelastyczny — trudny do prowadzenia w ciasnych przestrzeniach.
Szum elektroniczny a standardy impulsowe
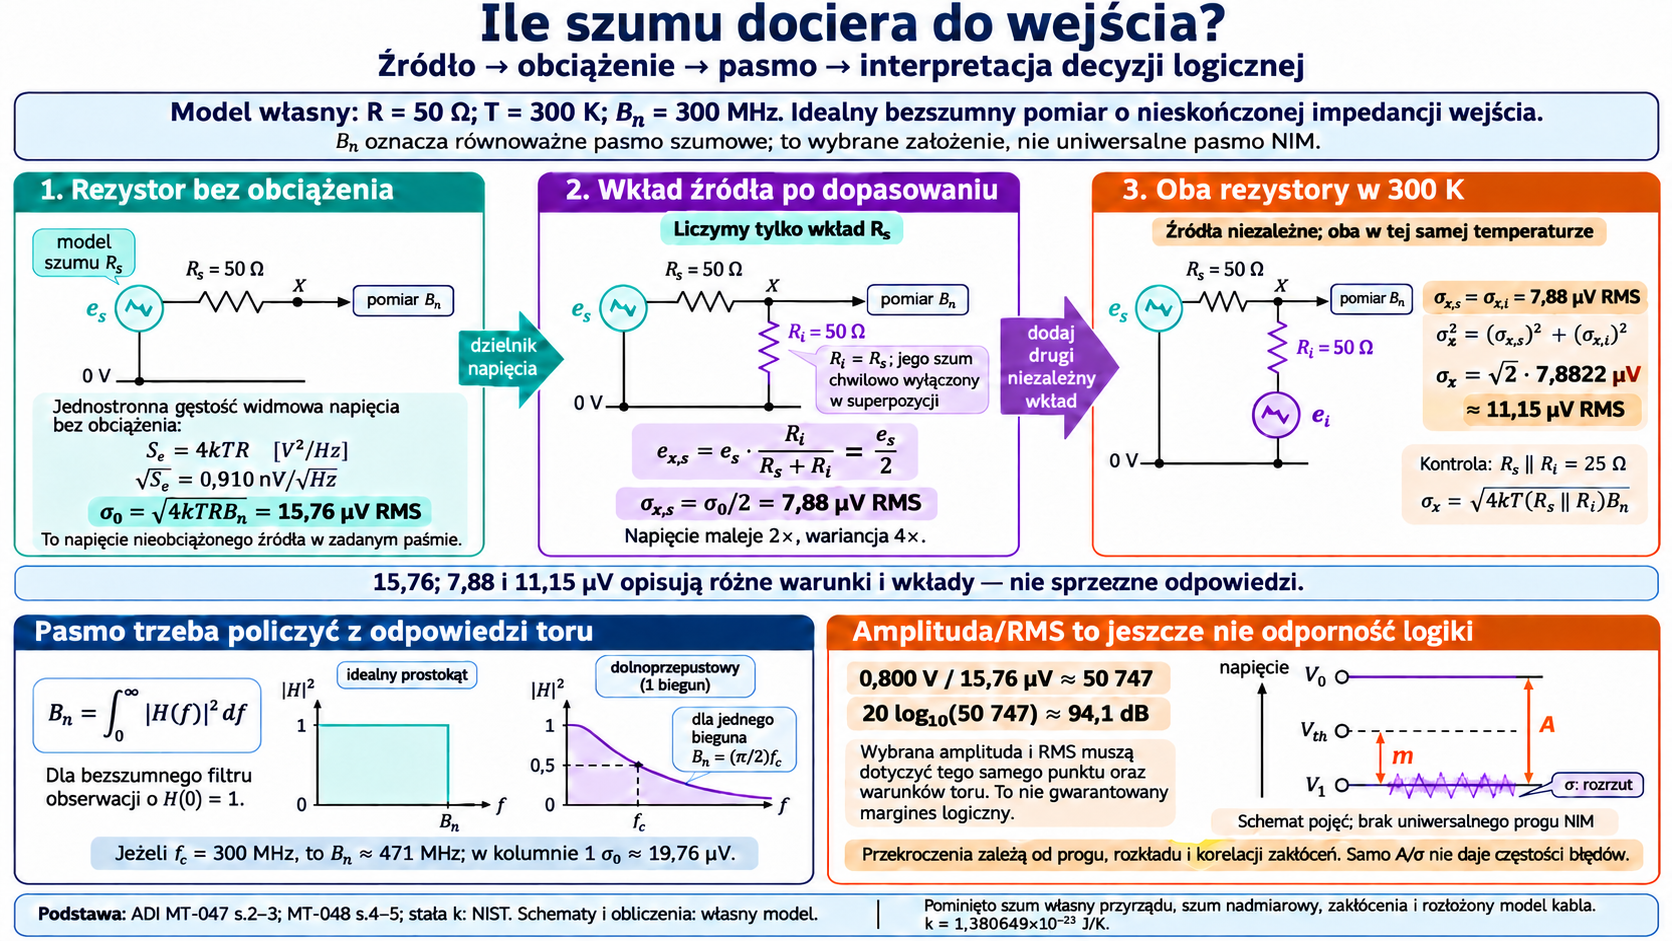
Szum elektroniczny (Johnson-Nyquist, szum śrutowy, 1/f) wpływa na stabilność sygnałów logicznych NIM. Szczególnie istotne przy niskich amplitudach:
Szum termiczny (Johnson-Nyquist) w terminatorze 50Ω:
$$V_n = \sqrt{4 k_B T R \Delta f}$$
Dla $R = 50\Omega$, $T = 300$ K, $\Delta f = 300$ MHz (szerokość pasma impulsów NIM): $V_n = \sqrt{4 \times 1.38\times10^{-23} \times 300 \times 50 \times 3\times10^8} = 14$ μV RMS. To jest pomijalnie małe wobec swingu NIM 800 mV — margines noise ponad 60,000× (57,000× = 55 dB).
Logika NIM jest więc z zasady bardzo odporna na szum termiczny. Problem pojawia się przy:
- Słabych sygnałach (preamplifikator o bardzo małym sygnale, np. silicon strip detector)
- Zewnętrznych zakłóceniach elektromagnetycznych (silne pole EM, sieci elektryczne)
- Degradacji impedancji uziemień (stare kable ze zniszczoną izolacją)
Margin logiczny NIM: Próg "1" przy -300 mV, swing typowy -800 mV. Margines: 500 mV = 625× ponad szum termiczny. Dobry projekt — ale luźne złącze lub pętla uziemienia może dodać zakłócenia >100 mV, redukując margines do 400 mV (mniej bezpieczny, ale nadal działający).
Historia standardów impulsowych: od NIM do LVDS i co dalej
Linia czasu standardów impulsowych w fizyce jądrowej:
1958-1964: Laboratoria NBS i AEC USA tworzą pierwsze wytyczne NIM. Brak formalnego standardu — każde laboratorium stosuje własne poziomy. Problem kompatybilności motywuje tworzenie standardu.
1964-1969: Komitet NIM USA opracowuje standard. DOE Raporty opisują mechaniczne i elektryczne specyfiki. Fast NIM logic (-800 mV, 50Ω) jest nowym konceptem.
1969-1979: Standard NIM przyjęty szeroko w USA i Europie (przez ESONE). Producenci (Ortec, CAEN, Canberra, LeCroy) tworzą wzajemnie kompatybilne moduły. Eksperymenty CERN, DESY, Fermilab budowane na NIM.
1975-1985: ECL staje się standardem dla szybkich koincydencji <5 ns. Moduły "NIM/ECL dual output" popularyzują używanie obu standardów razem. Czas narastania dyskryminatorów osiąga 1 ns.
1981-1995: VMEbus i CAMAC jako "back-end" DAQ. NIM pozostaje "front-end" — bezpośrednio przy detektorze.
1995-2010: LVDS pojawia się w FPGA jako standard szybkich połączeń. Konwertery NIM↔LVDS umożliwiają integrację. Cyfrowe DPP stopniowo wkraczają do laboratoriów.
2008-2018: Kryzys He-3 motywuje nowe detektory neutronowe — nowe czujniki z innymi interfejsami. XIA Pixie-16 i CAEN DT5780 implementują FPGA-based DPP z interfejsem USB/Ethernet. Logika NIM wciąż używana dla sygnałów szybkich, ale nowe systemy wewnętrznie LVDS.
2018-teraz: White Rabbit (PTP z <1 ns precyzją) jako nowy globalny standard synchronizacji dla wielodetektorowych eksperymentów. LHCb Run 3 (2021+): DAQ bez dedykowanego triggera hardware — cały strumień danych 40 Tbps przetwarzany software'owo przez GPU farmę. To definitywny koniec ery NIM logic w dużych eksperymentach.
Dla małych laboratoriów akademickich: NIM będzie standardem przez 20-30 lat ze względu na dziedzictwo sprzętu. Nowe instalacje akademickie często łączą NIM front-end z nowoczesnym FPGA back-end przez konwertery poziomów.
Słownik kluczowych pojęć dotyczących standardów impulsowych
Krótki słownik dla szybkiego odniesienia:
- Rise time: Czas narastania impulsu od 10% do 90% amplitudy. Krótszy = szybszy sygnał.
- Fall time: Czas opadania impulsu od 90% do 10% amplitudy.
- Propagation delay: Opóźnienie od wejścia do wyjścia układu/kabla.
- Jitter: Zmienność opóźnienia między kolejnymi impulsami. Mała = dobra precyzja czasowa.
- Walk: Zmienna pozycja wyzwolenia dyskryminatora w zależności od amplitudy sygnału wejściowego.
- Ringing: Oscylacje po zboczu impulsu, spowodowane refleksjami w torze 50Ω.
- Terminator: Rezystor 50Ω podłączony do końca kabla, aby pochłonąć energię fali i zapobiec refleksji.
- Fanout: Moduł replikujący jeden sygnał na kilka wyjść z aktywnym buforowaniem.
- Coincidence window: Okno czasu, w którym oba sygnały muszą się pokrywać, by wyzwolić koincydencję.
- Accidentals: Przypadkowe koincydencje spowodowane niezależnymi sygnałami w tym samym oknie koincydencji.
- Swing: Różnica napięcia między stanem logicznym "1" i "0".
- Noise margin: Margines napięciowy odporności na zakłócenia przy zachowaniu poprawności logicznej.
- TTL: Transistor-Transistor Logic, 5V supply, additional positive levels.
- ECL: Emitter Coupled Logic, ultra-fast, negative levels, differential output.
- LVDS: Low-Voltage Differential Signaling, małe napięcia różnicowe, 1+ Gbps.
Znajomość tego słownika jest podstawą komunikacji z kolegami i zrozumienia dokumentacji technicznej modułów NIM, FPGA i systemów DAQ.
Wybrane problemy diagnostyczne i ich rozwiązania
Systematyczny przegląd typowych problemów z sygnałami NIM w torze pomiarowym:
Problem: Podwójne zliczenia (double counting)
Objaw: scaler zlicza 2× więcej impulsów niż powinien, często przy dużych amplitudach sygnału.
Przyczyna najczęstsza: ringing po zboczu opadającym impulsu NIM. Oscylacje po impulsie przekraczają próg dyskryminatora drugi raz, generując drugi impuls logiczny. Widoczne na oscyloskopie jako "echo" po głównym impulse.
Diagnostyka: wyświetl impuls na oscyloskopie 50Ω. Sprawdź czy po zboczu opadającym są oscylacje przekraczające -300 mV.
Rozwiązanie: sprawdź terminację 50Ω wszystkich gałęzi kabla. Zmniejsz szerokość impulsu (w dyskryminatorze SLD): krótszy impuls ma krótszy czas opadania i mniejszy ringing. Alternatywnie: użyj CFD zamiast SLD — CFD ma wyjście standardowej szerokości niezależnej od amplitudy wejściowej.
Problem: Brak zliczeń przy wysokim rate detektora
Objaw: przy zbliżeniu źródła (wyższe rate) scaler przestaje zliczać lub zlicza mniej niż powinien.
Przyczyna najczęstsza: pile-up. Przy dużym rate, sygnały z detektora nakładają się. Wzmacniacz kształtujący nie zdąży wrócić do baseline przed kolejnym impulsem. Jeśli baseline jest przesunięty, impuls może być poniżej progu dyskryminatora i niedetekowany.
Rozwiązanie: użyj dyskryminatora z baseline restoration (BLR). Zmniejsz stałą czasową kształtowania (krótszy τ = szybszy powrót do baseline). Lub zredukuj intensywność źródła (odsuń, użyj mniejszej aktywności).
Problem: Niestabilna pozycja piku energetycznego
Objaw: położenie piku energetycznego dryfuje w czasie bez oczywistej przyczyny.
Przyczyny możliwe:
- Temperaturowy drift wzmocnienia wzmacniacza (0.01-0.1%/°C dla wzmacniacza NIM analogowego)
- Niestabilność napięcia HV (drift PMT lub detektora półprzewodnikowego)
- Drift progu dyskryminatora SLD (zależy od temperatury)
- Problemy z zasilaniem kasety NIM (ripple lub drift)
Diagnostyka: rejestruj pozycję piku co 10 minut przez kilka godzin. Jednocześnie rejestruj temperaturę, napięcie HV i napięcie zasilania kasety. Korelacja da wskazówkę co jest źródłem.
Rozwiązanie: stabilizacja temperatury pomieszczenia, użycie wzmacniacza z temperaturową kompensacją, wyższej jakości zasilacz HV, wymiana starego zasilacza kasety NIM.
Problem: Przypadkowe impulsy przy odłączonym detektorze
Objaw: scaler zlicza kilka impulsów na sekundę nawet bez źródła i bez detektora podłączonego.
Przyczyny: zakłócenia elektromagnetyczne indukowane w kablu wejściowym (kabel działa jak antena). Wzmacniacz jest skonfigurowany z zbyt niskim progiem dyskryminatora. Układy zasilające emitują szumy RF.
Diagnostyka: zmień orientację kabla wejściowego. Ekranuj kabel wejściowy lub użyj kabla ze specjalnym ekranem. Sprawdź, czy zakłócenia znikają po podniesieniu progu dyskryminatora.
Rozwiązanie: termin "kabel jako antena" — stosuj krótkie, dobrze ekranowane kable na wejściu wzmacniacza. Minimalizuj pętle w okablowaniu (pętle są "antenami dla pola magnetycznego"). Sprawdź uziemienie kasety NIM.
Standardy NIM a regulacje prawne w Polsce
Dla polskich laboratoriów używających aparatury NIM do pomiarów radiologicznych (np. aktywność próbek środowiskowych, dozymetria, monitoring skażeń) istotne są regulacje prawne:
Ustawa Prawo atomowe (Dz.U. 2021 poz. 623): Reguluje pracę ze źródłami promieniowania jonizującego. Pomiary aktywności wymagane przez prawo muszą być wykonywane aparaturą kalibrowaną i walidowaną. Laboratorium może wymagać akredytacji (PCA — Polskie Centrum Akredytacji) lub zatwierdzenia przez PAA.
Kalibracja wzorcowa: Dla pomiarów prawnych (np. dozymetria personelu, monitoring środowiskowy) aparatura musi być kalibrowana przez akredytowane laboratorium wzorcowe. W Polsce: NCBJ Świerk (Centrum Dozymetrii) i inne laboratoria akredytowane przez PCA.
Certyfikacja urządzeń: Sprzęt pomiarowy używany do pomiarów prawnych musi być certyfikowany lub kwalifikowany. Moduły NIM z lat 80.-90. wymagają udokumentowanej kalibracji — sam fakt że "moduł Ortec z 1985 roku sprawia się dobrze" nie jest dowodem kalibracji.
Dla laboratorium naukowego (bez celów prawnych): Wymagania są luźniejsze — ale dokumentacja wewnętrzna kalibracji i utrzymania jest dobrą praktyką i standardem publikacji naukowych.
Te konteksty pokazują, że standardy impulsowe NIM wchodzą w szeroki ekosystem norm, prawa i dobrych praktyk laboratoryjnych. Fizyk pracujący z aparaturą NIM w Polsce musi rozumieć nie tylko fizykę sygnałów, ale też ramy prawne i metrologiczne, w których ta aparatura jest używana.
Ćwiczenia kontrolne
- Wyjaśnij, dlaczego wejście oscyloskopu
1 MΩmoże dać mylący obraz impulsu NIM. - Porównaj sygnał NIM, TTL i ECL przez polaryzację, typowe poziomy i wymagania terminacji.
- Zaprojektuj bezpieczny schemat blokowy konwersji
NIM -> LVTTLbez podawania konkretnych wartości elementów: jakie funkcje musi mieć adapter?
Przejdź do ćwiczenia interaktywnego
Powiązane materiały
- Nuclear electronics: dlaczego sygnał z detektora jądrowego wymaga osobnej elektroniki
- Tor impulsowy NIM w praktyce dydaktycznej: przedwzmacniacz, wzmacniacz kształtujący, dyskryminator i analizator
- Wizualizacja: tor impulsowy
- Od analogowego NIM do cyfrowego DPP: ewolucja analizatorów widma i torów zliczających
- Czas martwy, pile-up i gubienie impulsów w torach zliczających